
 IXThinker·2026-04-30 11:40
跨本體世界動作大模型 開源登頂機器人頂會
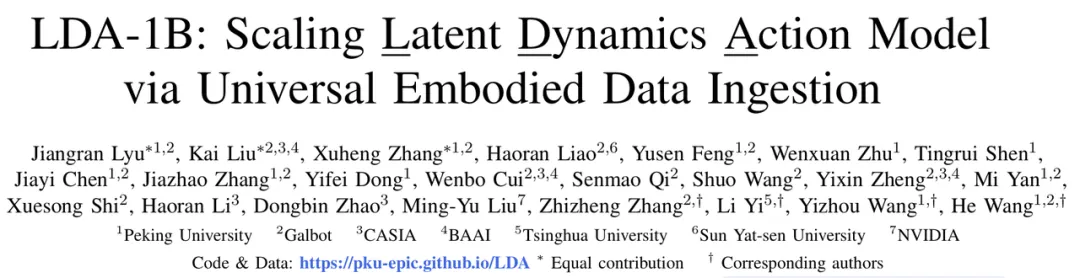
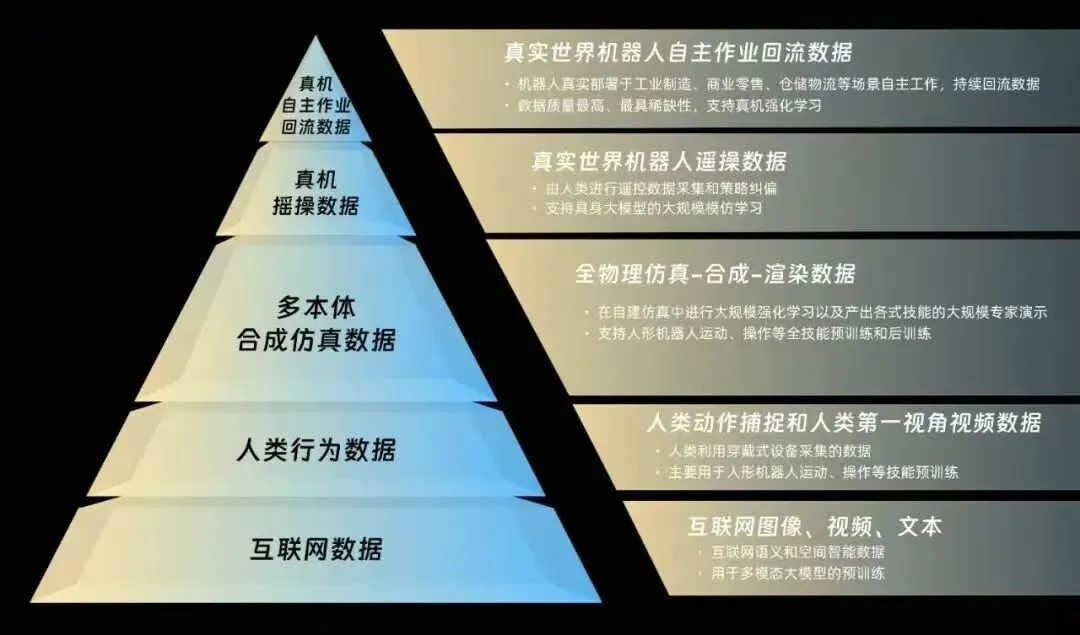
具身智能企業推出十六億參數跨本體隱式世界動作基礎模型,成果獲機器人頂會收錄並全面開源。業界此前分為純視覺語言動作模型與世界模型兩派,各有短板,該方案融合兩者優勢,嘗試提供可規模化的統一路徑。
兩派路線之爭
具身智能賽道長期存在拉鋸:一派以純視覺語言動作模型為代表,強調泛化與舉一反三;另一派以世界模型路線為主,側重預判未來狀態與零樣本遷移。兩派各具優勢,但均面臨落地與規模化受限的短板。
IXThinker 會員內容
呢篇係 Archive 內容。登入即可解鎖全文,仲有成個 15,000+ 篇、每日更新嘅 AI 動態資料庫。
免費登入/註冊解鎖全文 →Google 或電郵地址即可,即刻解鎖。