
 IXThinker·2026-07-29 12:30
首個隱式觸覺世界動作模型亮相 機械人可預判接觸
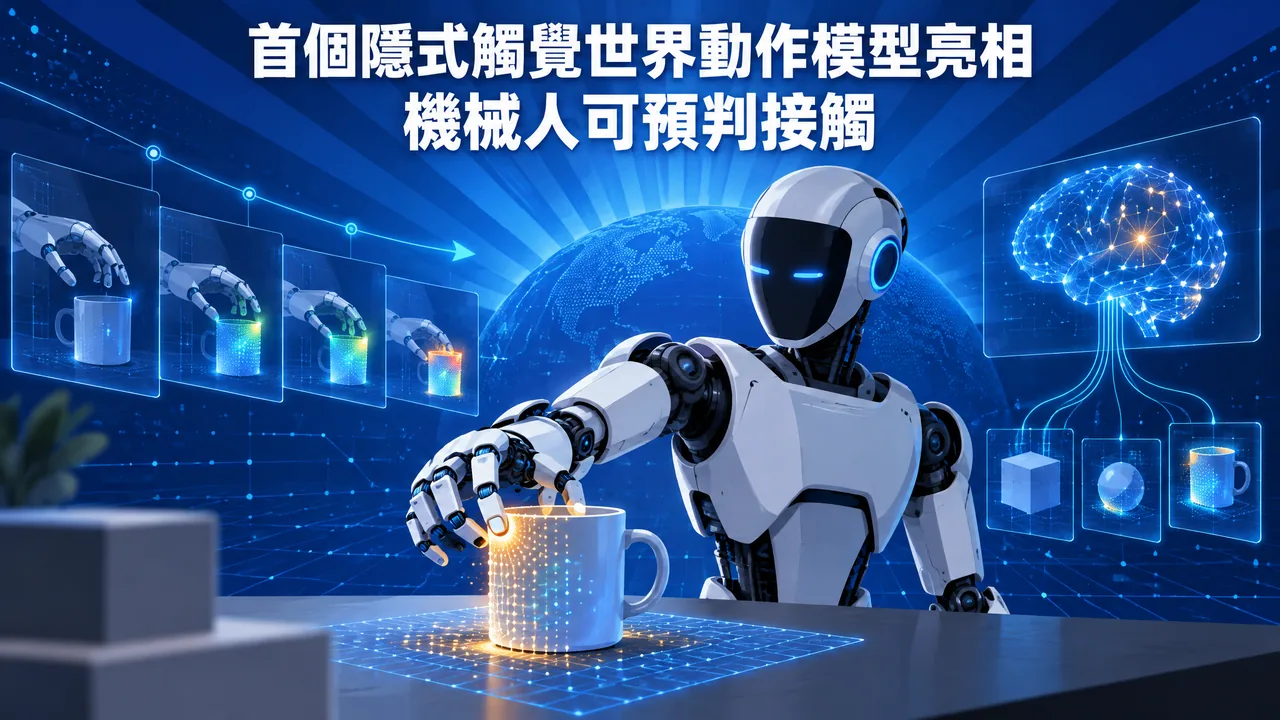
一家具身智能公司發布首個基於人類影片數據訓練的隱式觸覺世界動作模型,首次把觸覺納入世界與動作的統一建模。機械人不僅能在接觸物件前預判互動方式,還能在實際觸碰後依實時觸覺反饋動態調整動作。
從看畫面到有觸感
過往世界模型主要根據畫面決定動作,缺少觸碰瞬間的細膩感知。新模型把觸覺放進預測、執行、反饋的完整鏈路:先根據當前畫面預判可能發生的接觸,執行過程中讀取最新觸覺信號,再重新生成下一小段動作,形成閉環。
IXThinker 會員內容
呢篇係 Archive 內容。登入即可解鎖全文,仲有成個 15,000+ 篇、每日更新嘅 AI 動態資料庫。
免費登入/註冊解鎖全文 →Google 或電郵地址即可,即刻解鎖。