IXThinker·2026-10-25 13:50
復旦新框架助機械人把摸索經驗存成技能
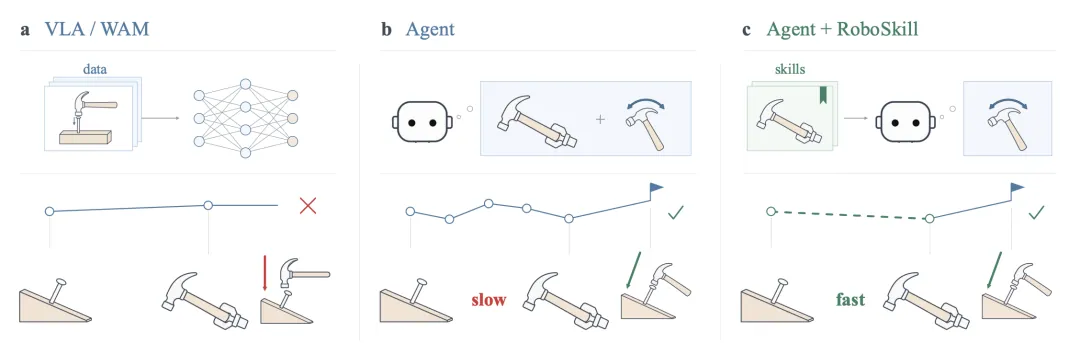
通用Agent正在改變機械人學習任務的方式:毋須預先採集示範數據或作針對性訓練,機械人已能通過現場觀察、推理與生成代碼完成任務。復旦大學可信具身智能研究院由此提出RoboSkill框架,把摸索所得轉化為可複用技能,減少重複嘗試。
Agent改變任務模式
以GPT-6-Astra為代表的通用Agent,已克服過往機械人學習新任務必須先採集數據的瓶頸。機械人毋須預先收集目標任務的示範數據,亦毋須作針對性訓練,可以依靠Agent現場觀察、推理並編寫代碼,摸索着完成任務。
這種「邊做邊學」的方式省去採集數據的成本,令機械人能夠直接進入陌生場景執行任務,對降低具身智能系統的落地門檻具有實際意義。
效率仍是短板
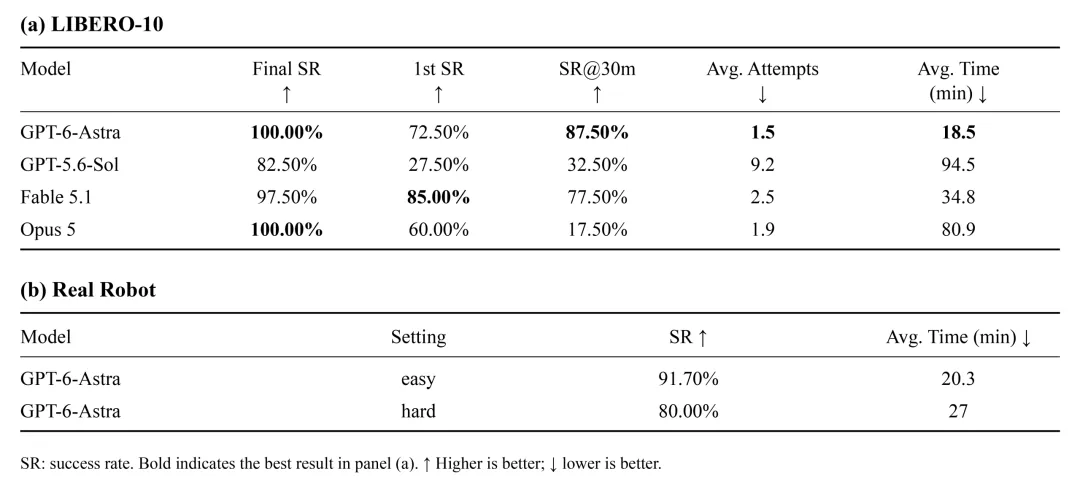
現場摸索雖節省了數據成本,Agent卻需耗費大量時間反覆進行「觀察—推理—執行—檢查結果」的循環,任務耗時長、整體效率偏低,實時性與穩健性亦面臨考驗。
如何從「能夠完成」邁向「高效完成」,是具身智能由展示走向實用必須跨越的一步,亦是RoboSkill嘗試解決的核心問題,焦點在於減少重複嘗試的時間消耗。
技能累積機制
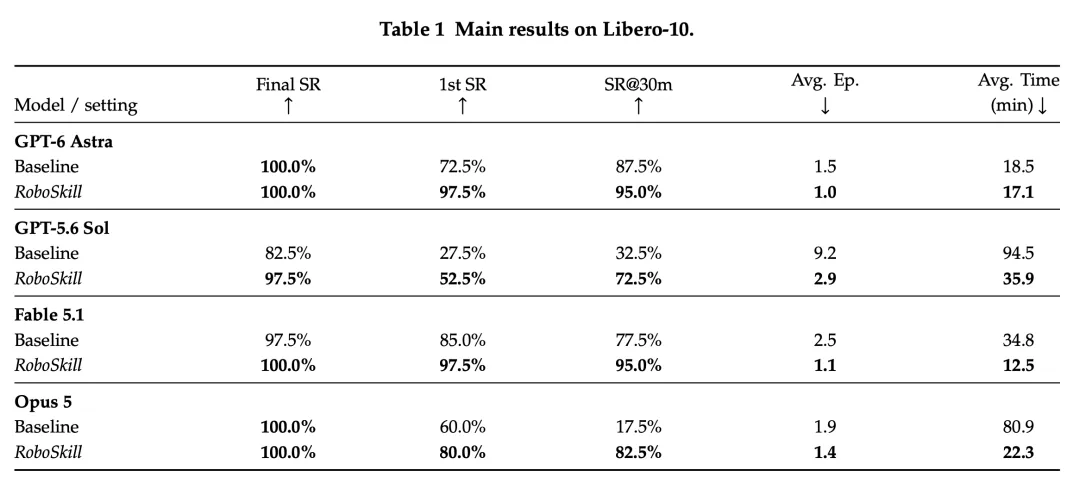
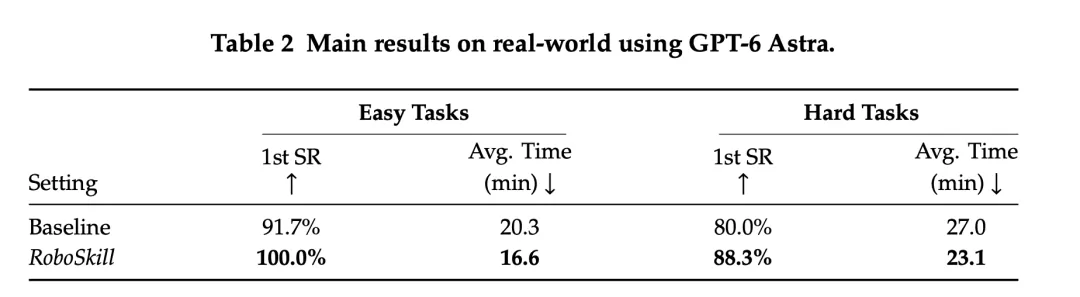
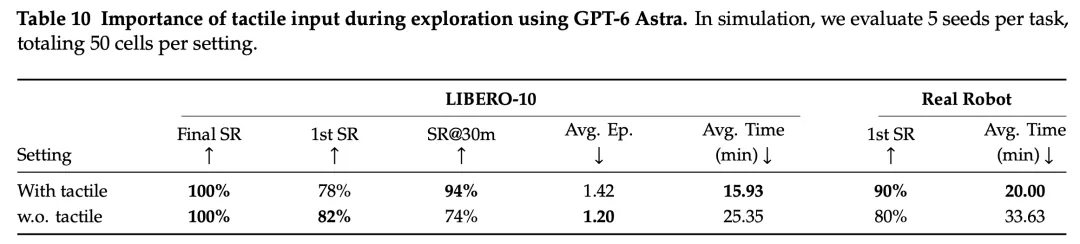
復旦大學可信具身智能研究院提出的RoboSkill,把機械人在摸索中驗證有效的操作方法與代碼保存為技能。機械人下次遇到類似任務時可直接調用,毋須重頭摸索,減少走彎路的次數。
通過持續累積技能,機械人在新場景中的適應成本有望逐步下降,執行效率亦隨之提升。這種把經驗沉澱為可複用資產的思路,為具身智能系統的自我進化提供了一條可行路徑。