IXThinker·2026-10-29 18:10
FluxVLA Engine V2補強機器人執行層
具身智能的模型能力正在快速躍升,前沿模型已能透過一行指令跨域指揮機器人,但把指令轉化為穩定物理動作的工程基礎設施仍然薄弱。逐際動力近日更新其開源工程底座FluxVLA Engine的第二版技術報告,聚焦補強這一執行層短板。
模型能力與執行落差
前沿模型的能力已遠超預期,GPT-6 Astra僅憑一行API就能跨界向機器人下達指令,顯示AI通用能力仍然強勁。然而把AI指令準確轉化為物理動作的工程底座遠未成熟,模型每次能力躍遷,都更需要一套完善好用的具身基礎設施來承接。
這種落差構成當前具身智能發展的核心矛盾:算法側持續突破,執行側卻仍在起步階段。一旦底層基礎設施跟不上,再強的模型也難以在真實環境中穩定完成任務,落地進度因此受制於工程側的成熟度。
FluxVLA更新
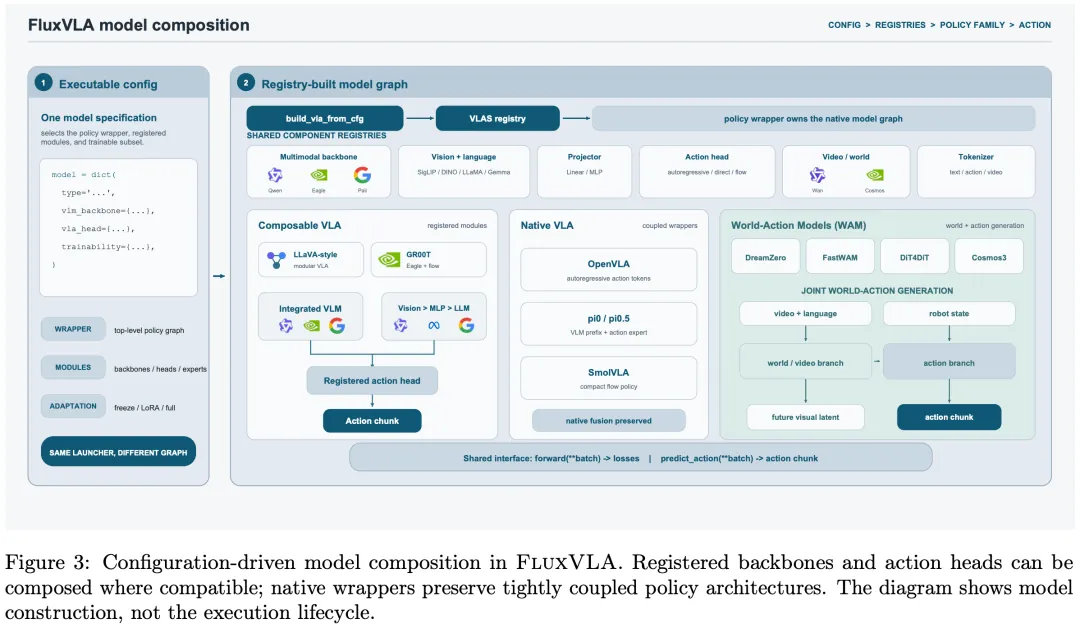
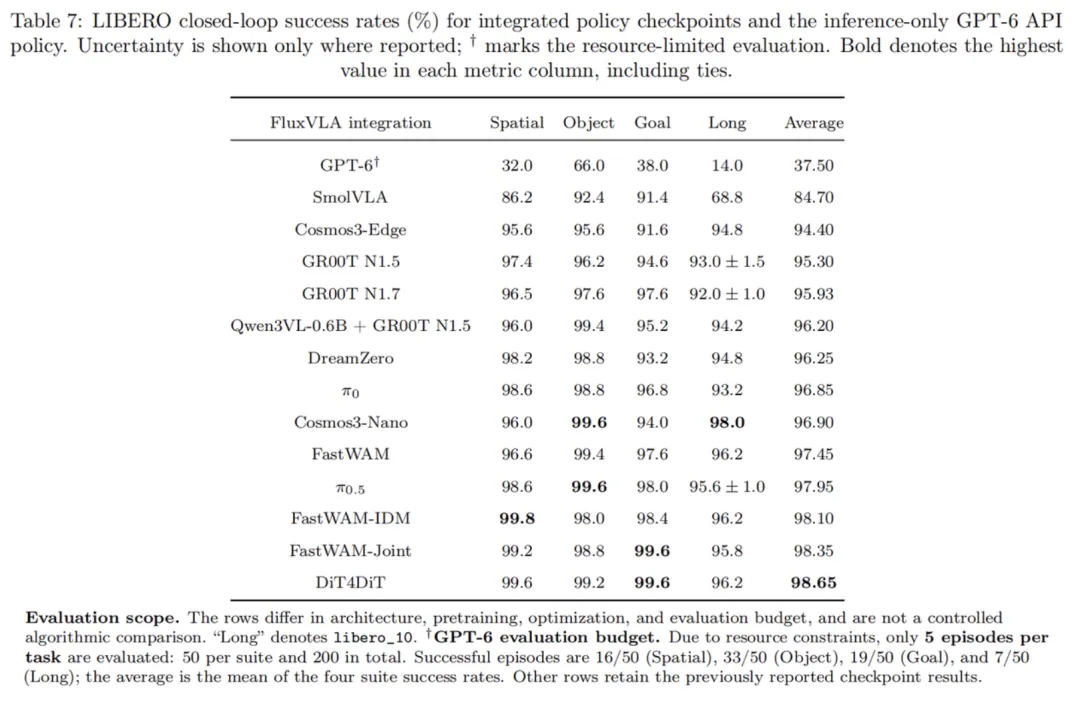
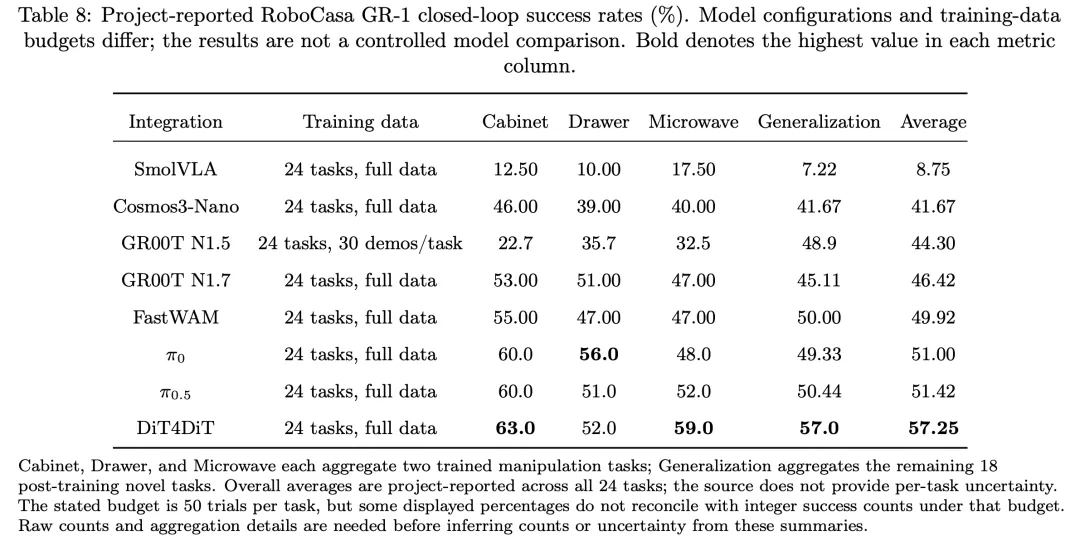
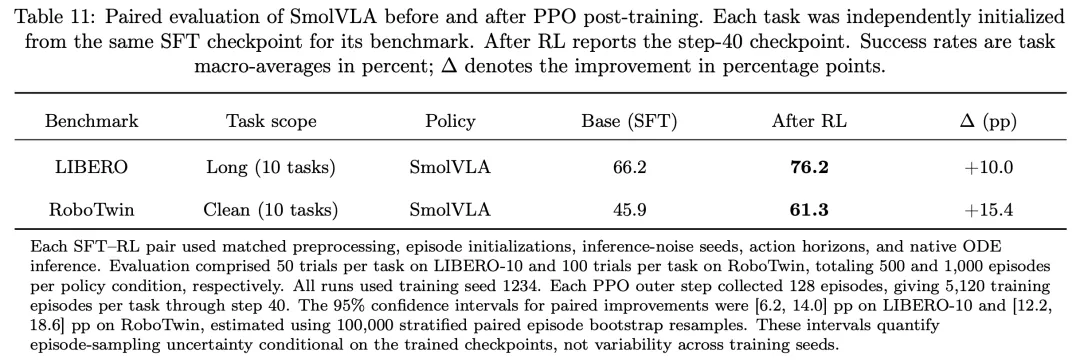
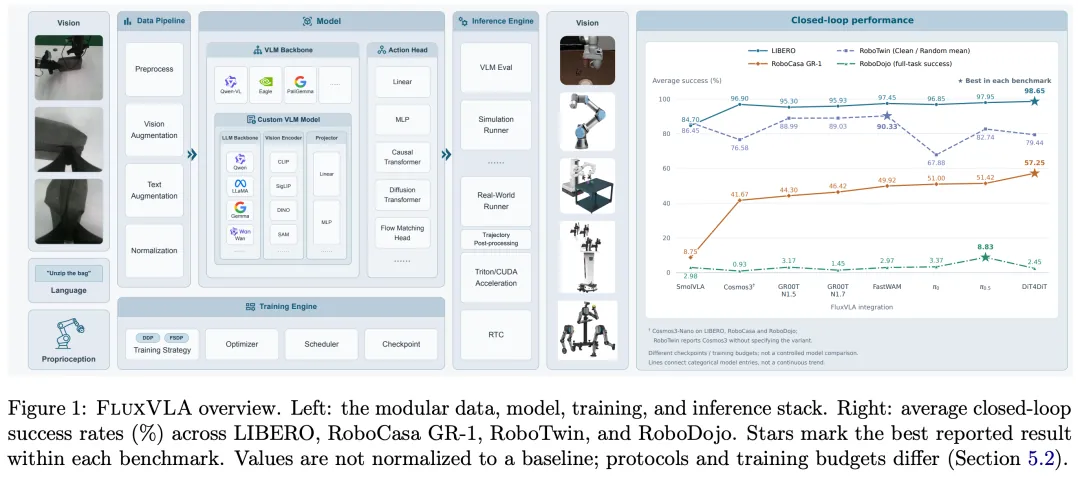
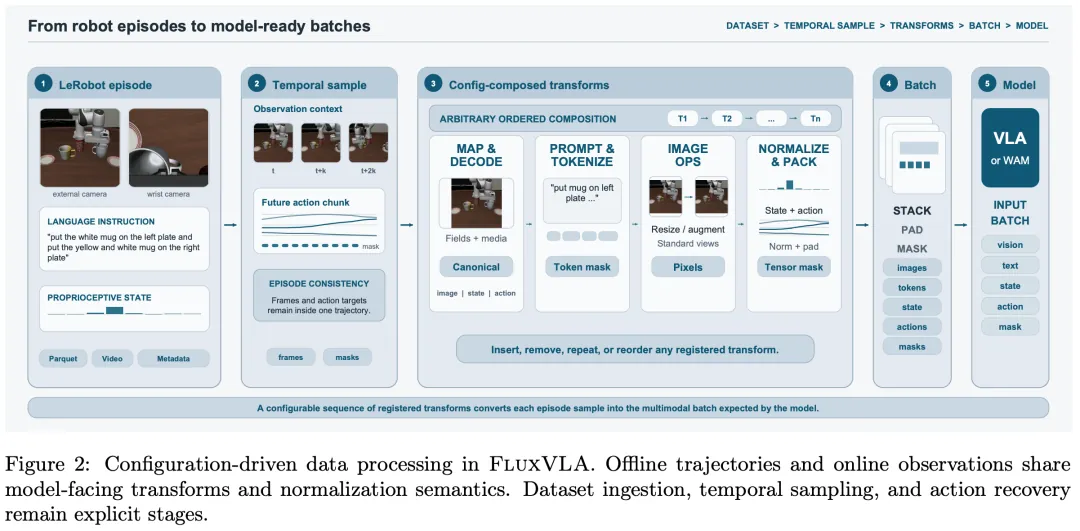
相比9月發布的首版,第二版技術報告進一步加入在線強化學習後訓練等更新。這個開源工程底座的定位,是讓具身智能的工程能力可以一次構建、反覆複用,研發者無需重複造輪,可把精力集中在算法與能力迭代上。
對機械人公司而言,統一且成熟的執行框架能縮短從模型到真機的距離;對整個行業而言,共享的工程底座也有助於減少重複投入,把資源導向更具差異化的研究方向。
落地意義
隨著模型能力持續躍遷,具身智能的競爭重心正從單一算法擴展到整條工程鏈路。執行層的成熟度將直接決定前沿能力能否轉化為真實生產力,這也是今次更新受到關注的原因。