
 IXThinker·2026-11-04 19:00
EmbodiedRSI:把有限試錯變機械人技能
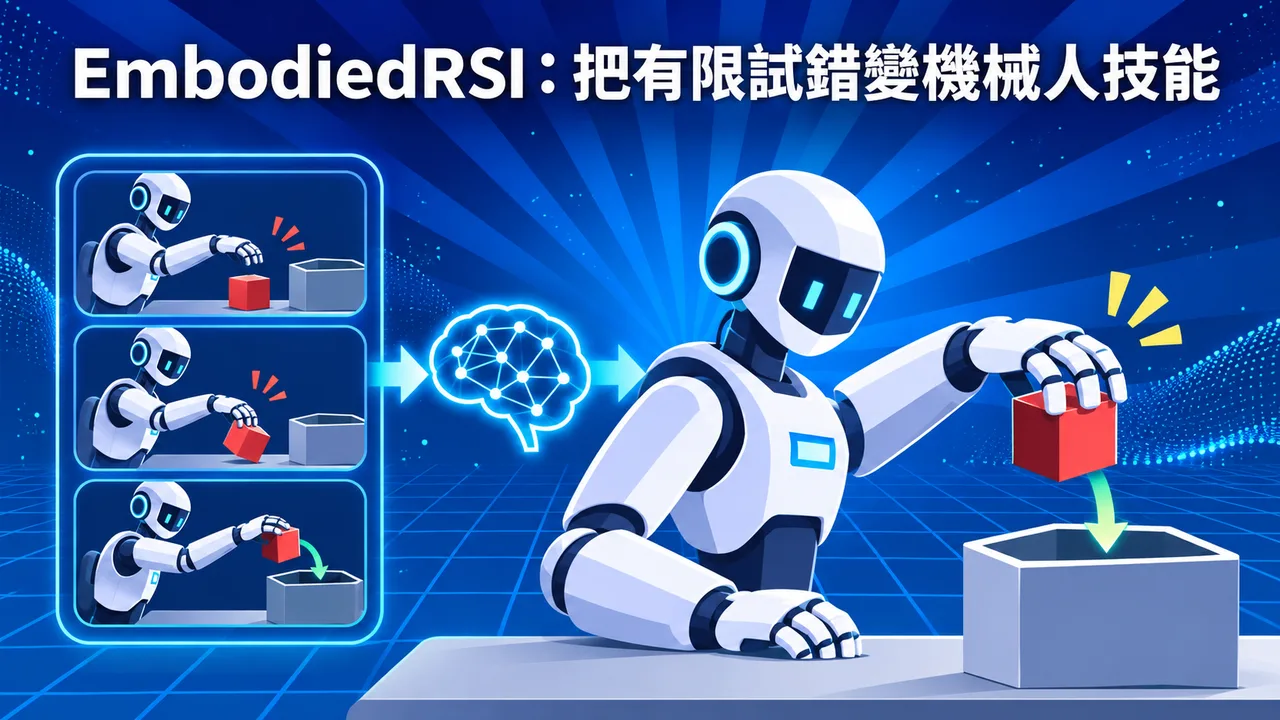
哥倫比亞大學與普林斯頓大學團隊發布EmbodiedRSI框架,構建自進化智能體外層系統,自主決定下一步探索什麼、往哪個方向更新,並把機械人在實體交互中的有限試錯結果轉化為可複用的代碼與操作技能。相關論文已發布於arXiv。
框架核心思路
EmbodiedRSI 的核心,是為機械人配備一個可持續改進的外層系統。該系統維護關於代碼與技能的改進假設,優先選擇信息價值高、執行成本低的實驗,再根據實際執行結果更新自身判斷,逐步累積更可靠的操作策略。
在這個設計下,智能體可以自主決定「接下來試什麼、往哪個方向更新」,把每次有限試錯的收穫沉澱下來,而非每次都從零開始,形成持續累積的學習閉環。
突破傳統訓練局限
傳統方法大多依賴大量仿真訓練或人工設計,成本高且在真實環境中容易失效。EmbodiedRSI 則把機械人在實體交互中取得的少量試錯經驗直接轉化為可複用的代碼與操作技能,令有限資源也能轉化為實際能力。
真實環境泛化能力
由於技能以代碼形式沉澱、可跨場景複用,機械人在真實環境中的泛化性與適應性得到提升。研究團隊認為,這條路線有助具身智能從依賴重複訓練,走向具備自主改進能力的「真本事」。
發布與報告安排
相關論文已於arXiv發布,編號為2610.10498v1。研究報告定於11月5日上午10時30分至11時30分舉行,兩所大學的研究人員將介紹框架設計與實驗結果,並回應具身智能體自進化方向的相關問題。