
 IXThinker·2026-11-05 18:31
百度發布ApolloWorld世界模型
百度Apollo正式發布世界模型ApolloWorld,定位為首個面向物理AI、由Agent驅動的全模態模型,將整座城市路網、多模態傳感器與車流互動搬進雲端,為無人車提供能互動、可推演路況變化的虛擬訓練場,而非單向播放錄像的視頻生成器。
提出「2+3」評判標準
世界模型定義未統一,百度先立標準再設計。前兩項是區分視頻生成器與真世界模型的基石:因果性要求只根據過去與當前狀態推演下一秒;交互性要求無人車每次轉向或剎車時,周圍車流實時響應。後三項檢驗L4訓練場實戰能力:物理準確、連貫跑完幾十分鐘行程、響應達毫秒級。
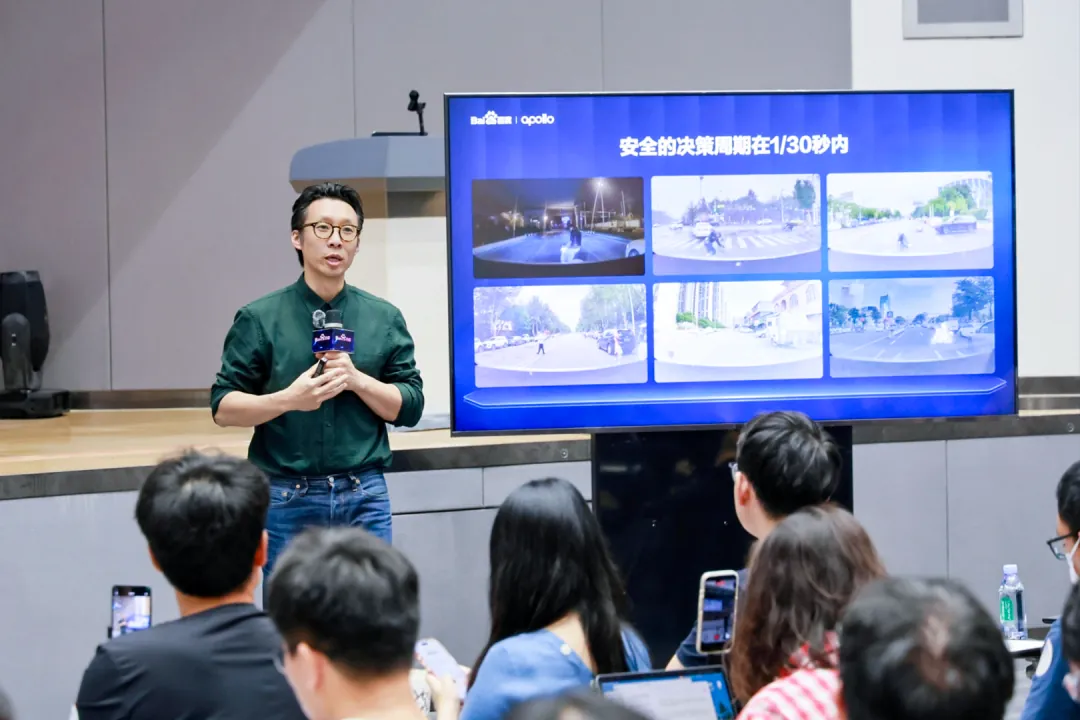
百度智能駕駛事業群組首席架構師王亮表示,開放世界容錯空間幾乎為零,安全決策周期須嚴格限定在1/30秒內。無人車面對的是容錯率極低的真實物理世界,訓練場因此必須像隨時接戲的舞台劇,而非單向放錄像的電影院。
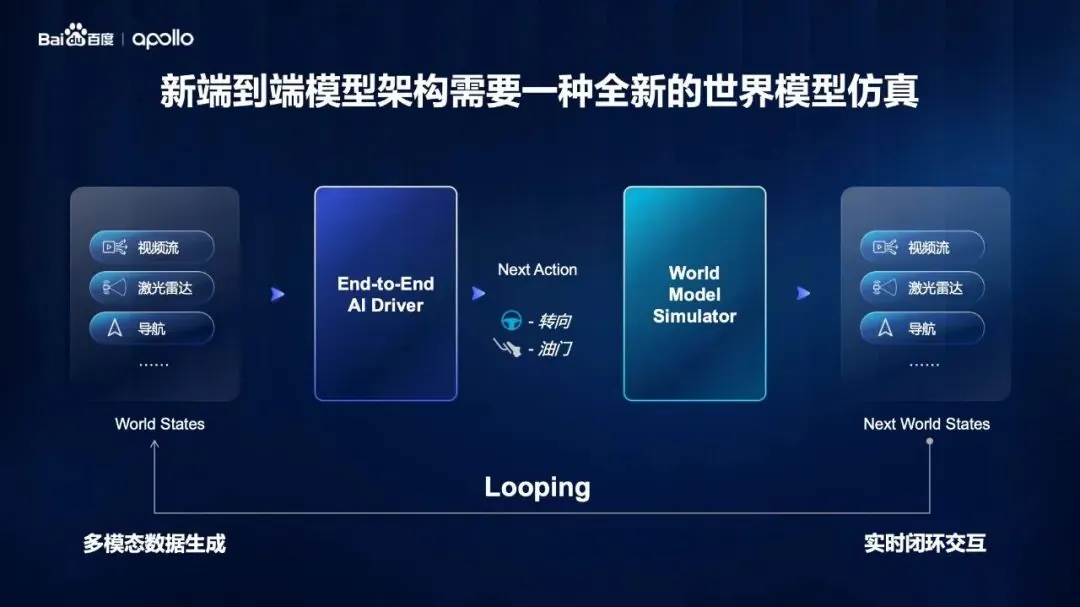
物理規律並非代碼寫死
實測顯示規律由模型自己學出:切到暴雨,激光雷達點雲因雨水散射大幅減少,前車濺水與無回波區清晰可見;雪天路旁落葉樹自動掉葉;夜間車輛經過路燈時陰影隨光源周期變化。工程師未編寫任何光學或力學公式,這些規律全部來自學習逾10億幀真實數據。
物理常識直接影響駕駛:兩車同速同時剎車,乾地上穩停,濕滑路面則滑行更遠才停。實測中還遇過高壓水柱把錐桶沖到路中的突發障礙,傳統模擬器算不出這種意外,ApolloWorld卻能推演全過程,訓練無人車及時避讓。
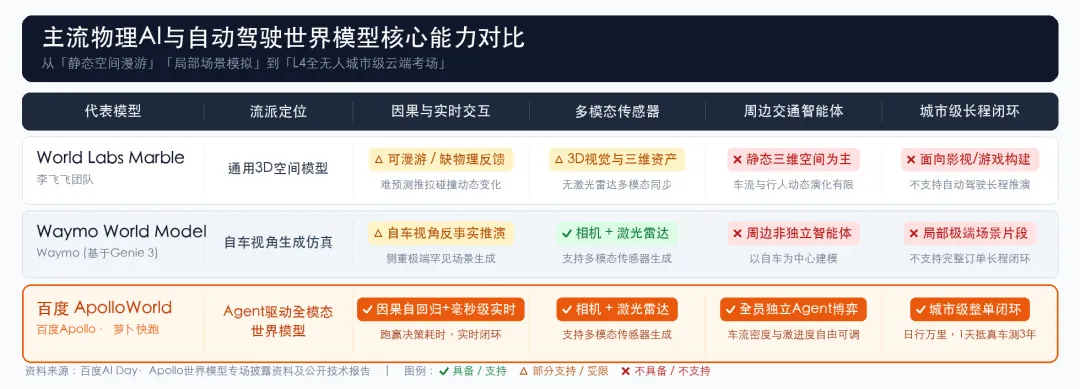
整條街車流會博弈
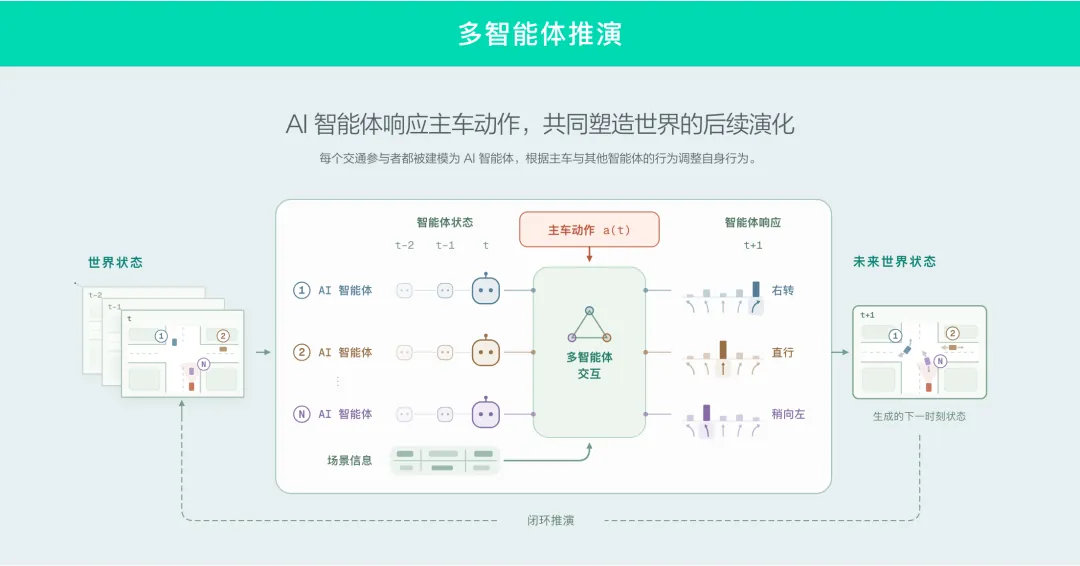
ApolloWorld把場景內每輛車、騎手與行人建模為具備獨立感知與決策的AI智能體,改變傳統仿真靠實車日誌回放、旁車不配合的失真。測試中無人車選走高架或輔路,支路車輛的匯入與讓行隨之不同;騎手「鬼探頭」高壓測試裏,急剎後騎手更如真人般退讓一步。測試人員亦可實時調高車流密度。
深圳夜間街頭實測中,無人車面對快車道突然出現的行人、擠滿單車與電瓶車的右側車道,以及左轉時一秒前閃過的外賣騎手,均能提前預判、平順減速讓行,窄道連續避障與夜間掉頭亦處理得如同資深司機。
幾十分鐘連續推演不崩
以往世界模型多只能模擬幾十秒孤立片段,拉長即漂移崩塌。ApolloWorld支持連續行駛十分鐘以上:實測中4輛虛擬無人車從香港機場附近同一酒店出發,開往航站樓、購物中心、行政大樓與停車場4個目的地,岔路後各自面對不同燈號與車流,全程畫面未崩塌。
穩定性靠兩項技術:一是多模態聯合生成與三維靜態地圖先驗,同步生成多視角畫面與3D激光點雲,連續行駛數十分鐘街景不變形;二是把多步擴散模型蒸餾為少步推理的輕量學生模型,每幀渲染逾千萬像素畫面與數十萬級點雲,實時響應控制在33毫秒以內。
雲端日行十萬公里
自動駕駛每次大版本迭代平均需逾70萬公里配安全員實測;有了雲端訓練場,大部分路測與高危場景可並行完成,周期由數月縮至數日。開拓香港時,團隊依高精地圖在雲端搭建虛擬城市,練熟環島讓行與窄路會車,數月內取得香港首個右舵左行全無人測試牌照。
業務數據方面,蘿蔔快跑已落地全球28座城市,累計提供超2300萬次出行服務,自動駕駛總里程突破3.5億公里,其中全無人里程超2.4億公里。目前過百輛無安全員真車每天靠端到端大模型上街跑單,全球僅百度與特斯拉做到這一步。
改寫賽道競爭壁壘
這套「AI教AI開車」體系改寫了困擾無人駕駛多年的「安全、智能、規模」不可能三角:過去擴張靠堆測試車與安全員,如今轉為真實運營數據加雲端算力驅動的規模化訓練,誰的數據多、雲端教練強,迭代速度便愈快。
世界模型亦開始從生成畫面走向驗證行動。第三方機構Grand View Research預測,全球物理AI市場規模將由2025年約816億美元增至2033年約9604億美元,可望成為近萬億美元的賽道。