
 IXThinker·2025-03-27 19:30
港科廣開源OpenGS-SLAM破解戶外定位
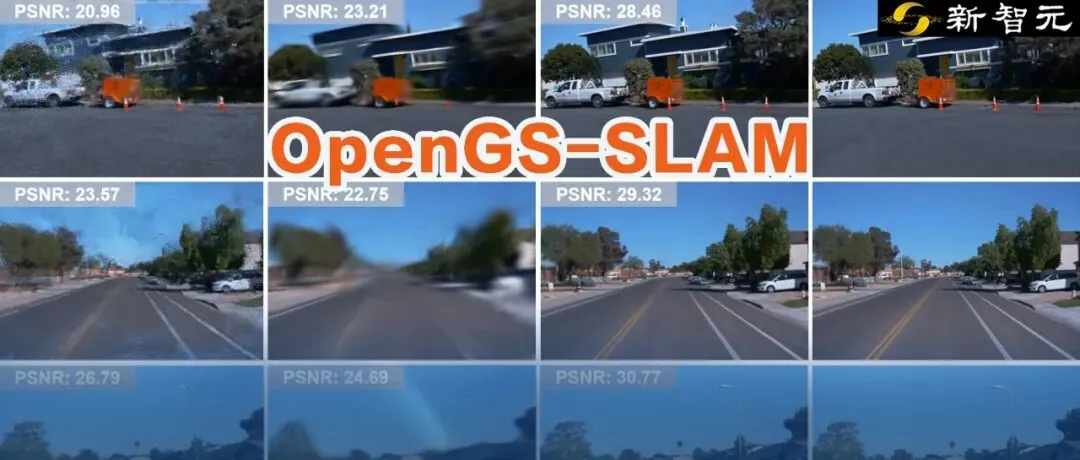
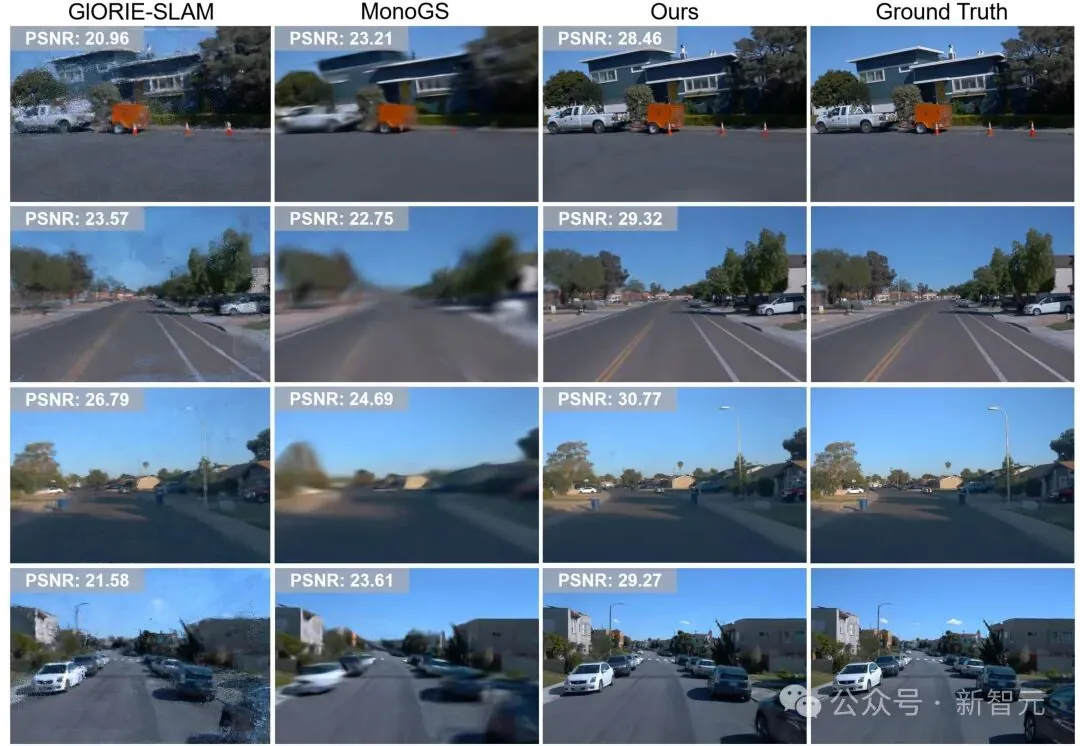
香港科技大學(廣州)團隊發表RGB-only SLAM系統OpenGS-SLAM,專為無界戶外場景設計,成果入選ICRA 2025並已開源,將跟蹤誤差降低至9.8%,表現亮眼。
技術挑戰
SLAM(同時定位與建圖)是自動駕駛、機械人導航及AR/VR等應用的核心技術。現有基於3D高斯分佈的方法在室內場景表現出色,但僅憑RGB輸入處理無界戶外場景時,準確的深度與尺度估計十分困難。
IXThinker 會員內容
呢篇係 Archive 內容。登入即可解鎖全文,仲有成個 15,000+ 篇、每日更新嘅 AI 動態資料庫。
免費登入/註冊解鎖全文 →Google 或電郵地址即可,即刻解鎖。