
 IXThinker·2025-07-20 16:40
戶外單目SLAM尺度漂移有新解法
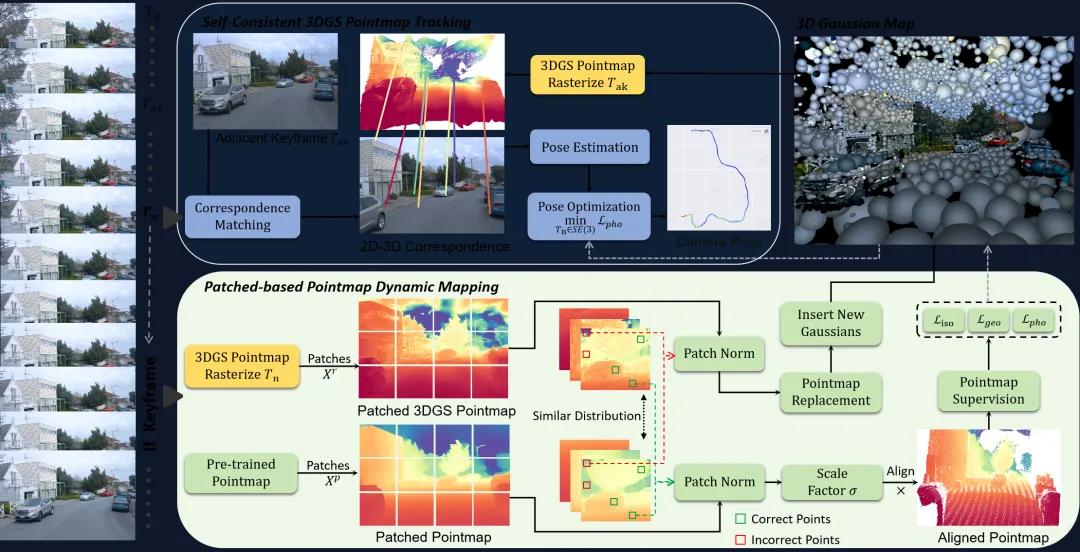
香港科技大學(廣州)研究團隊提出S3PO-GS,一個專門針對戶外單目SLAM的3D高斯框架,首次實現RGB單目SLAM的全局尺度一致性,有效解決戶外尺度漂移問題,成果已獲ICCV 2025接收並開源。
戶外尺度漂移難題
在自動駕駛、機械人導航及AR/VR等前沿領域,SLAM技術的穩健性直接影響系統性能。現有基於3D高斯的SLAM方案在室內表現不錯,戶外場景卻容易出現尺度漂移,令定位與重建質素大打折扣。
IXThinker 會員內容
呢篇係 Archive 內容。登入即可解鎖全文,仲有成個 15,000+ 篇、每日更新嘅 AI 動態資料庫。
免費登入/註冊解鎖全文 →Google 或電郵地址即可,即刻解鎖。