
 IXThinker·2025-10-28 00:40
3D點雲異常檢測修復一體化新框架
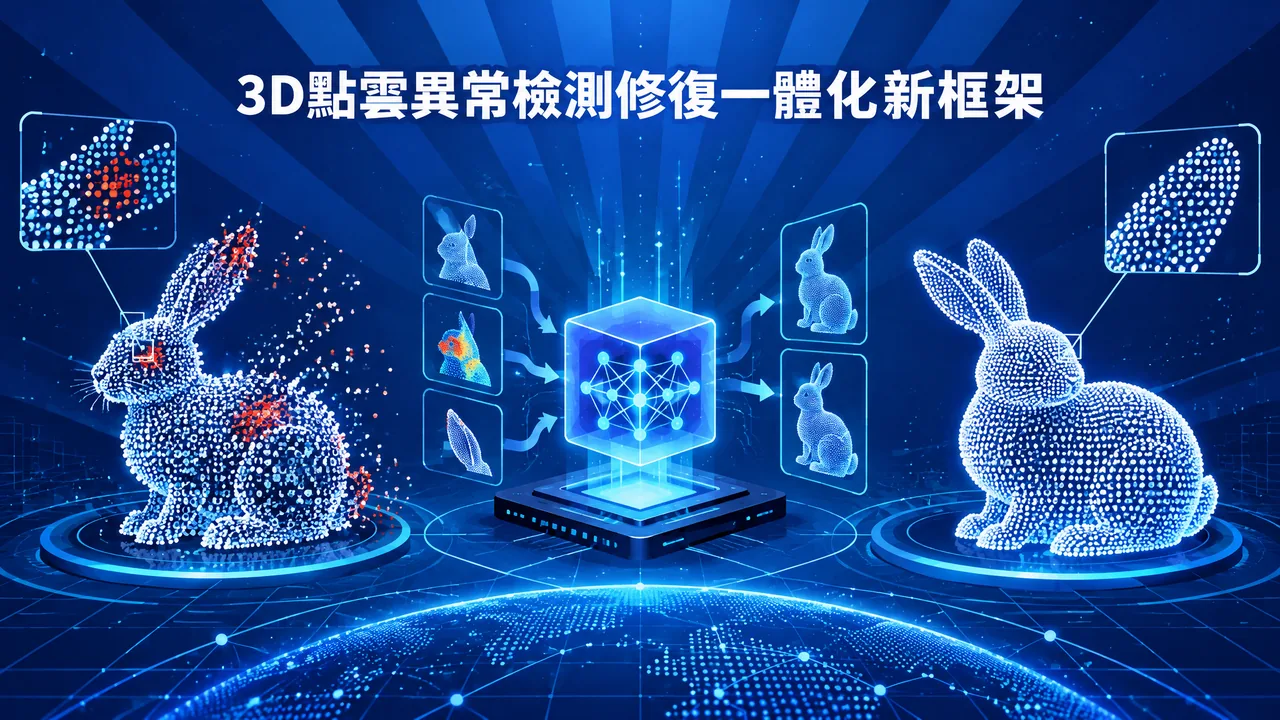
3D點雲異常檢測對製造、打印等場景至關重要,但傳統方法常丟失幾何細節、難以修復缺陷。上海科技大學與密歇根大學聯合團隊提出PASDF框架,達成檢測與修復一體化,成果發表於ICCV 2025。
兩大實際難關
實際應用中,物體姿態隨機、形變細微,傳統體素、點雲、視角投影等離散化表示容易丟失幾何細節;檢測異常之後,業界亦缺乏能直接生成高保真「正常模板」的修復方法,嚴重制約落地。
IXThinker 會員內容
呢篇係 Archive 內容。登入即可解鎖全文,仲有成個 15,000+ 篇、每日更新嘅 AI 動態資料庫。
免費登入/註冊解鎖全文 →Google 或電郵地址即可,即刻解鎖。