
 IXThinker·2025-10-29 11:40
單圖6D位姿估計開源 助機械人精細抓取
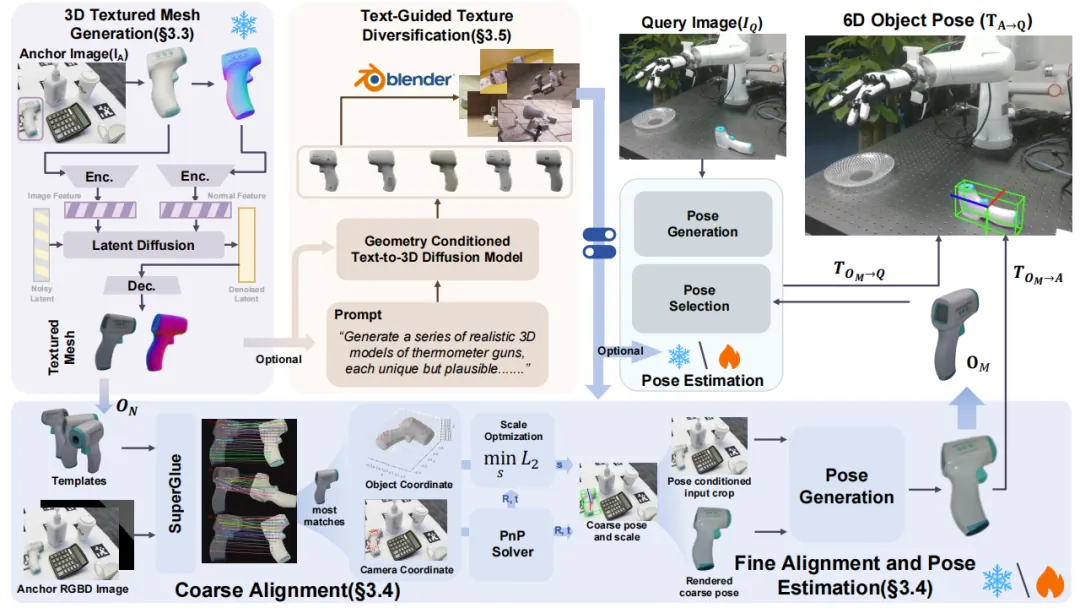
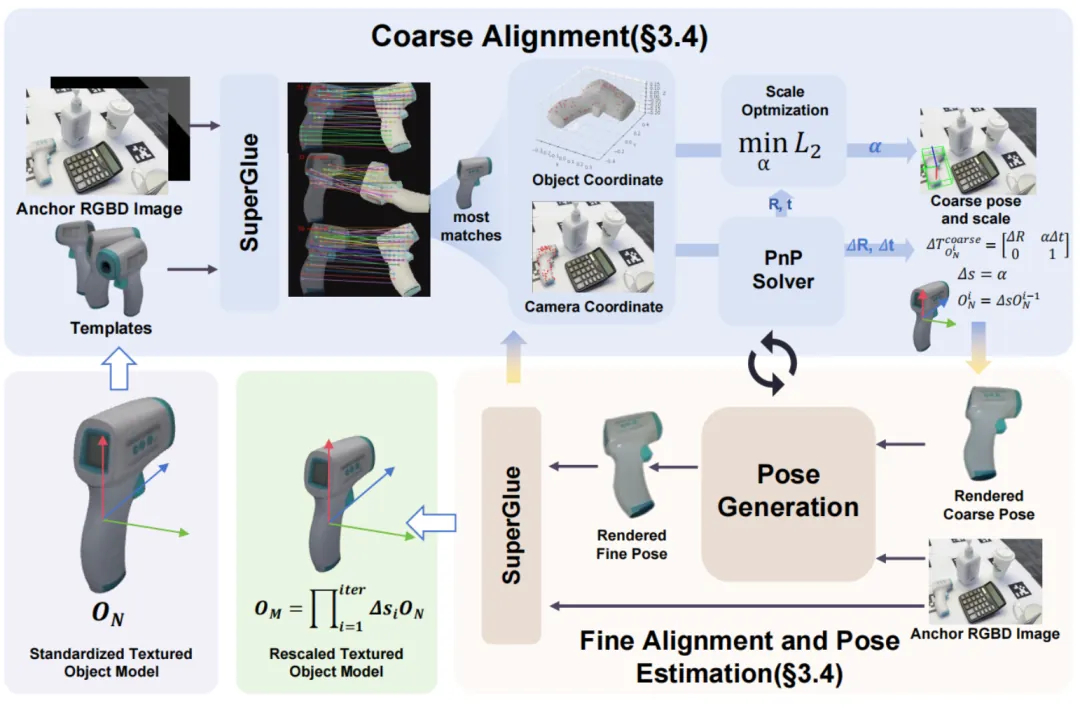
OnePoseViaGen提出無需物體三維模型即可估計精確位姿的新方法,並已開源。針對抓取從未見過的充電槍插入插槽這類高精度任務,該技術有望提升機械臂在開放環境的操作成功率。
難題解析
機械人精細操作的障礙,在於難以獲得物體在三維空間中的精準6D位姿與真實尺度,尤其在缺乏預設三維模型、僅有單視角觀測的開放環境下,現有系統的成功率仍然受限。
IXThinker 會員內容
呢篇係 Archive 內容。登入即可解鎖全文,仲有成個 15,000+ 篇、每日更新嘅 AI 動態資料庫。
免費登入/註冊解鎖全文 →Google 或電郵地址即可,即刻解鎖。