
 IXThinker·2026-06-25 15:11
StableVLA提升機械人抗干擾能力
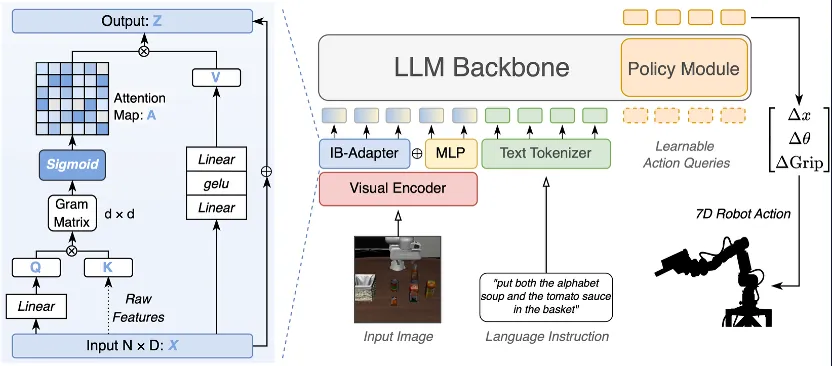
北大、清華等機構聯合提出機械人模型StableVLA,獲ICML 2026接收。該工作針對真實部署的視覺魯棒性瓶頸,設計輕量級IB-Adapter模塊,毋須額外數據即可增強抗干擾,效率提升十四倍。
真實場景的視覺難題
視覺語言動作模型讓機械人能理解指令並操作物體,但在真實環境中,噪聲、模糊、遮擋、鏡頭油污等干擾隨時出現,模型表現往往大幅下滑。如何在缺乏大量擾動數據的情況下提升穩定性,是落地的關鍵難題。
IXThinker 會員內容
呢篇係 Archive 內容。登入即可解鎖全文,仲有成個 15,000+ 篇、每日更新嘅 AI 動態資料庫。
免費登入/註冊解鎖全文 →Google 或電郵地址即可,即刻解鎖。