
 IXThinker·2026-07-02 08:00
復旦團隊提出上下文世界建模提升機器人適應
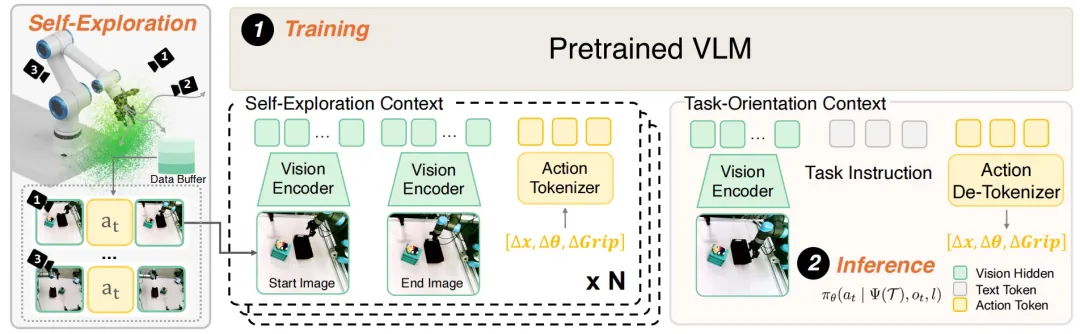
機器人換了相機視角或機身形態,模型性能就下滑?復旦大學團隊提出上下文世界建模新範式:執行任務前先隨機探測環境,把交互過程作為上下文輸入模型,讓機器人自主理解整套系統如何運作。
部署環境一變就失靈
視覺語言動作模型在部署時常遇到同一問題:相機視角、安裝位置或機器人形態稍有改變,性能便可能明顯下降。過往的上下文學習把上下文當作人工示範,機器人其實不知道整套系統如何運作,環境一變便要重來。
IXThinker 會員內容
呢篇係 Archive 內容。登入即可解鎖全文,仲有成個 15,000+ 篇、每日更新嘅 AI 動態資料庫。
免費登入/註冊解鎖全文 →Google 或電郵地址即可,即刻解鎖。