
 IXThinker·2026-07-08 13:30
Orca世界模型提出下一狀態預測範式
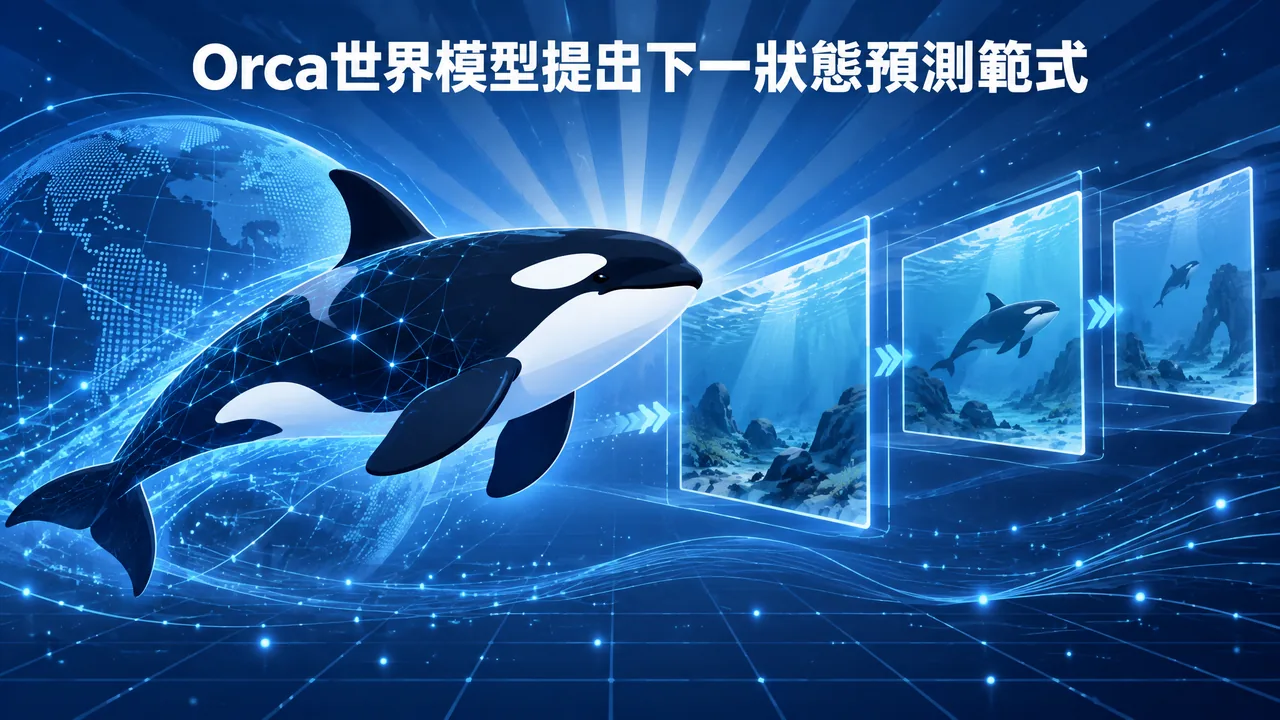
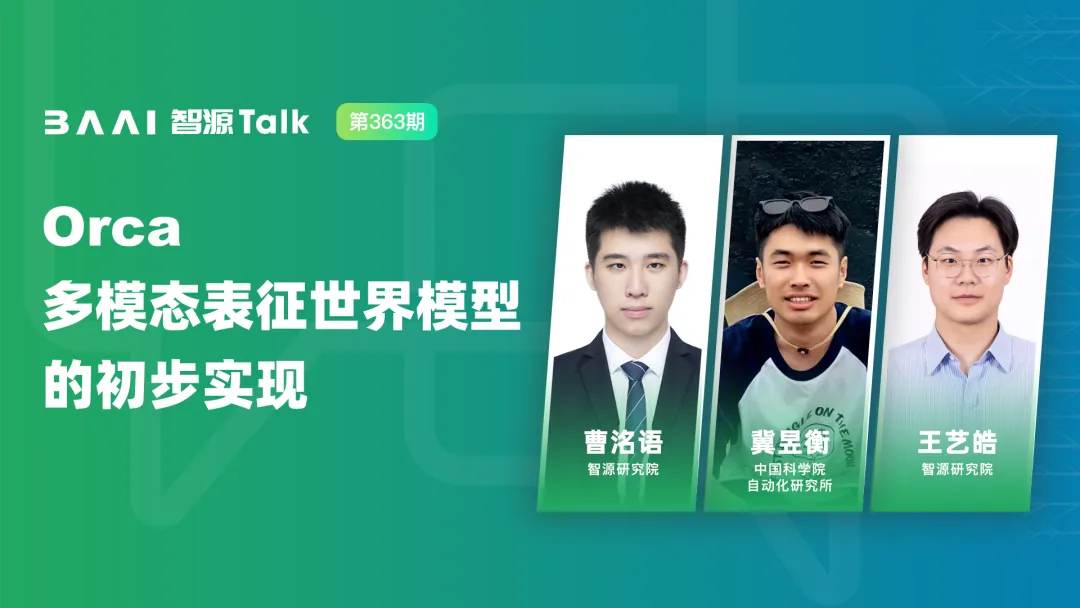
智源研究院與中科院自動化所研究人員將於周四線上分享通用世界基礎模型Orca的最新進展。該工作提出下一狀態預測統一建模范式,試圖突破現有方法孤立預測下詞、下幀或下動作的局限,為具身智能泛化提供新路徑。
泛化瓶頸診斷
報告指出,具身智能的泛化瓶頸在於缺乏對物理世界的統一建模,現有方法分散於孤立的下詞、下幀或下動作預測,各自為政,難以形成對世界運行規律的整體認知。
IXThinker 會員內容
呢篇係 Archive 內容。登入即可解鎖全文,仲有成個 15,000+ 篇、每日更新嘅 AI 動態資料庫。
免費登入/註冊解鎖全文 →Google 或電郵地址即可,即刻解鎖。