
 IXThinker·2026-08-17 14:00
伯克利博士論文:機器人學習可擴展泛化
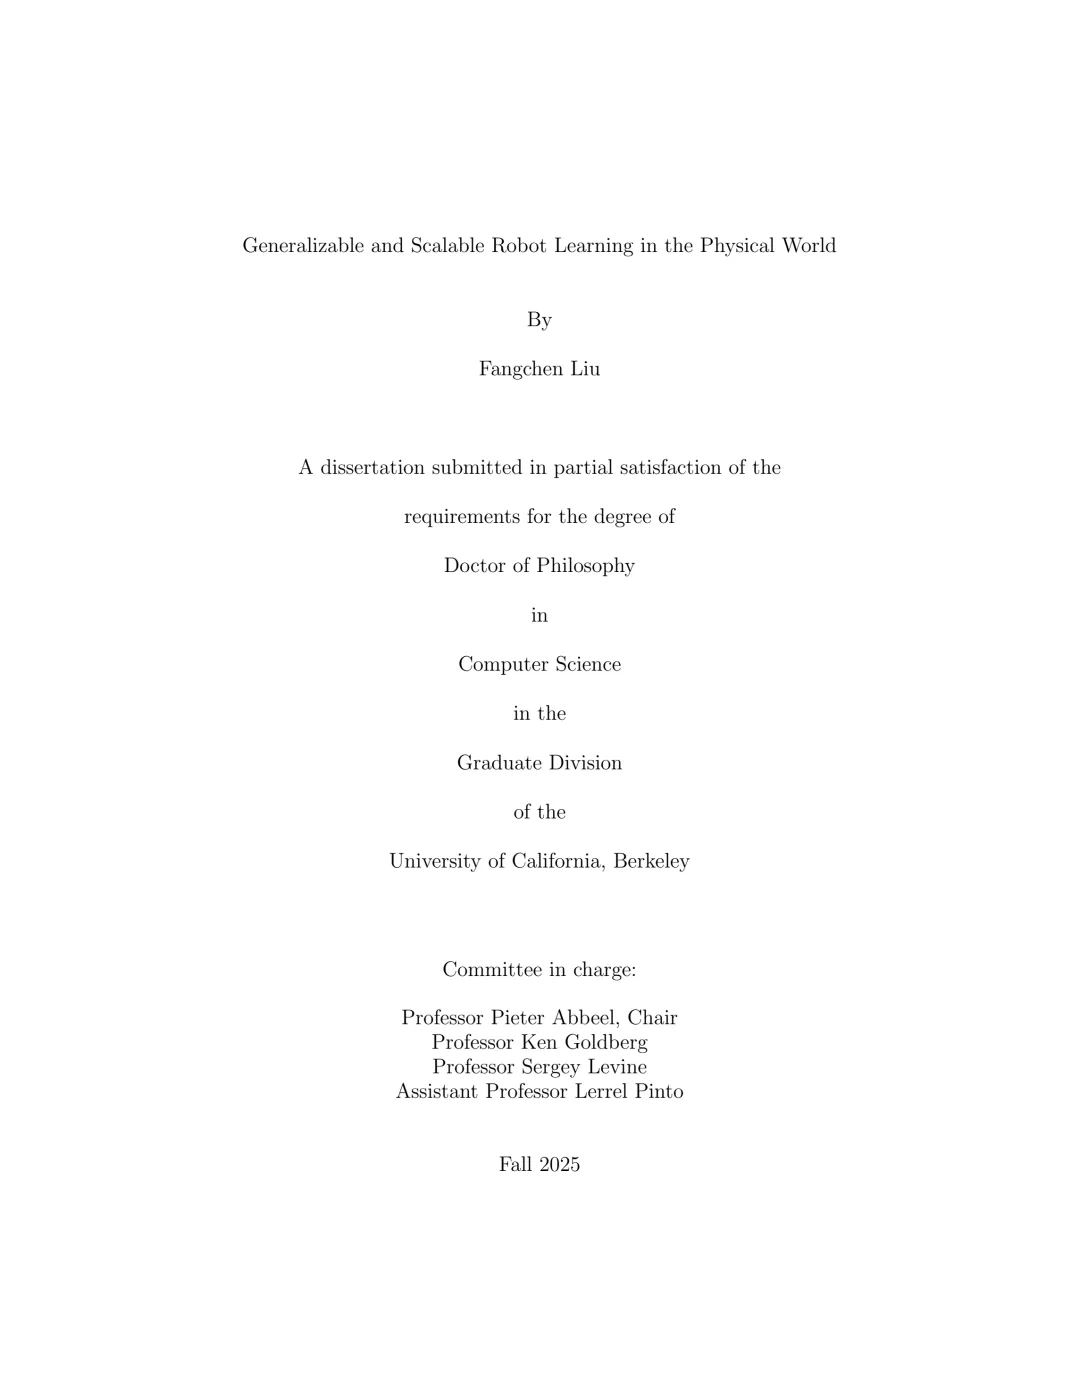
視覺與語言基礎模型憑互聯網規模數據展現強大泛化力,機器人策略卻在真實部署中屢遇魯棒性與可靠性挑戰。一份最新博士論文系統研究可擴展、可泛化的機器人基礎模型構建方法,直指數據瓶頸所在。
數據是根本瓶頸
與圖文數據不同,物理機器人數據採集成本高昂、耗時且難以並行化,令機器人學習無法復現視覺語言模型的數據驅動範式;大規模、多樣化且高質素的數據,正是當前最關鍵的限制因素。
IXThinker 會員內容
呢篇係 Archive 內容。登入即可解鎖全文,仲有成個 15,000+ 篇、每日更新嘅 AI 動態資料庫。
免費登入/註冊解鎖全文 →Google 或電郵地址即可,即刻解鎖。