
 IXThinker·2026-09-14 20:50
博士論文探討自主系統世界建模與仿真
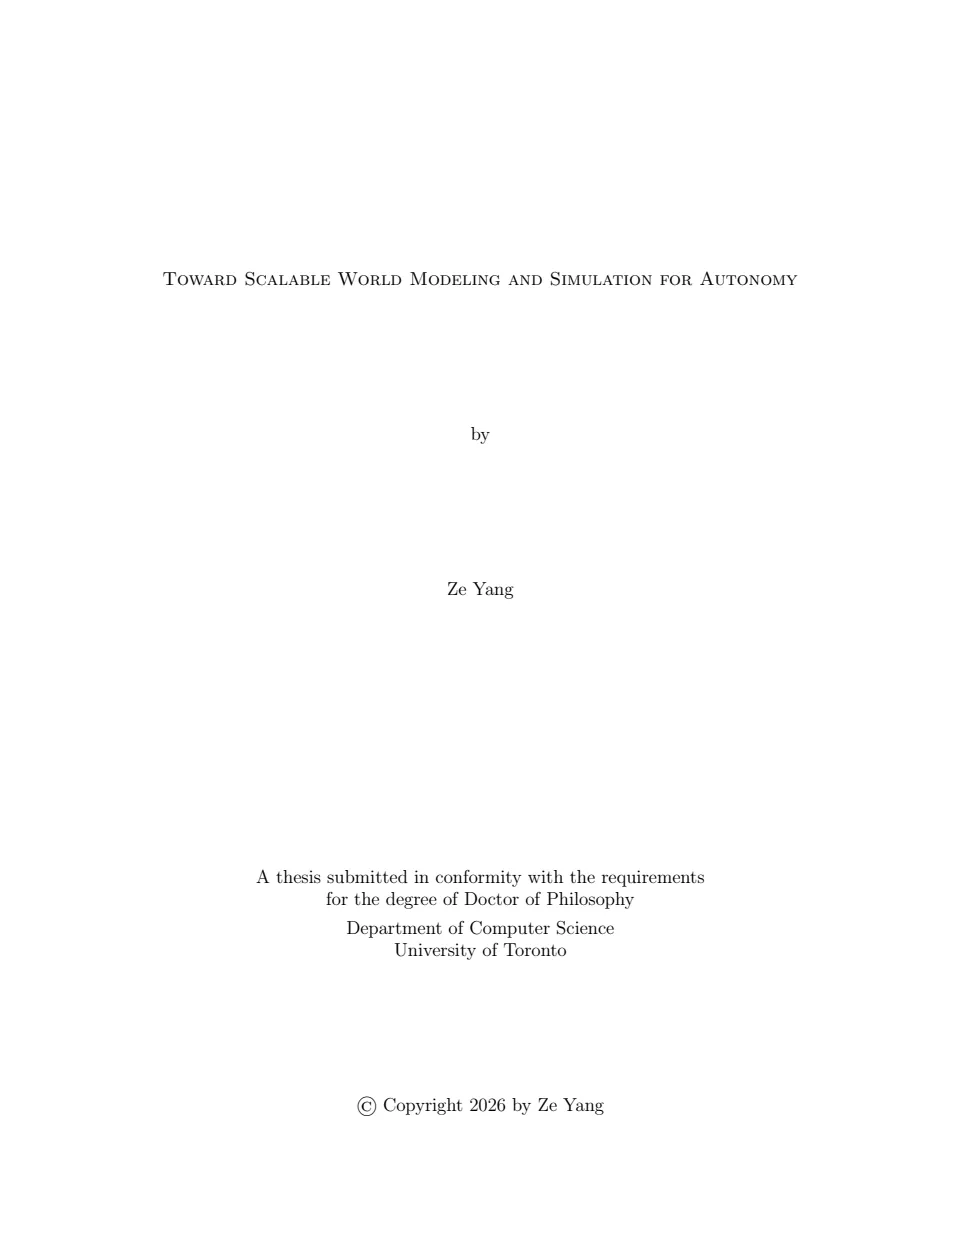
一篇多倫多大學博士論文提出面向自主系統的可擴展世界建模與仿真框架,研究如何構建高保真、可編輯的數字孿生以捕捉場景結構與動態,並在開環及閉環設置下生成多模態感知數據,為自動駕駛與通用機械人訓練提供基礎。
現實經驗的局限
智能體透過觀察與互動物理世界而展現智能,但獲取現實經驗成本高昂、擴展緩慢,且受安全考量限制,直接在真實環境中訓練並不可行。
IXThinker 會員內容
呢篇係 Archive 內容。登入即可解鎖全文,仲有成個 15,000+ 篇、每日更新嘅 AI 動態資料庫。
免費登入/註冊解鎖全文 →Google 或電郵地址即可,即刻解鎖。