
 IXThinker·2026-09-14 14:20
導航模型零樣本適配四種機械人本體
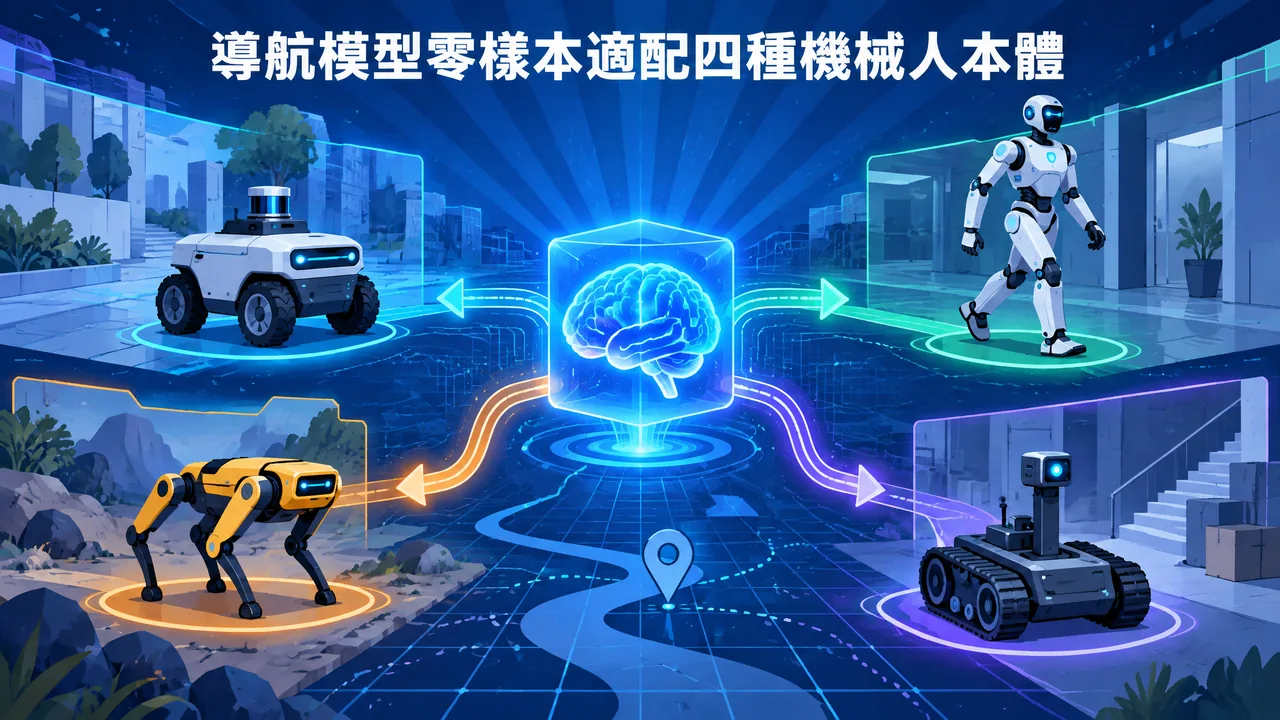
具身智能技術迭代加快,機械人已能行走、抓取及完成長程任務,但「會做」不等於能在開放環境穩定泛化。有團隊將逾二千個真實場景搬進仿真環境,訓練出零樣本適配四種機械人本體的導航模型,回應泛化與可靠性瓶頸。
能力與可靠的落差
過去一年,視覺語言動作模型與世界模型持續演進,強化學習重新受到重視,仿真到真機的遷移亦在加速,機械人能做的事情越來越多。
然而能跨過固定高度的障礙,不代表換一種障礙仍能完成;能在一個房間導航,不代表換場景、換本體依然有效,開放環境下的穩定性成為更根本的挑戰。
IXThinker 會員內容
呢篇係 Archive 內容。登入即可解鎖全文,仲有成個 15,000+ 篇、每日更新嘅 AI 動態資料庫。
免費登入/註冊解鎖全文 →Google 或電郵地址即可,即刻解鎖。