
 IXThinker·2026-10-13 20:00
英偉達等推出Long-WAM長時程機器人框架
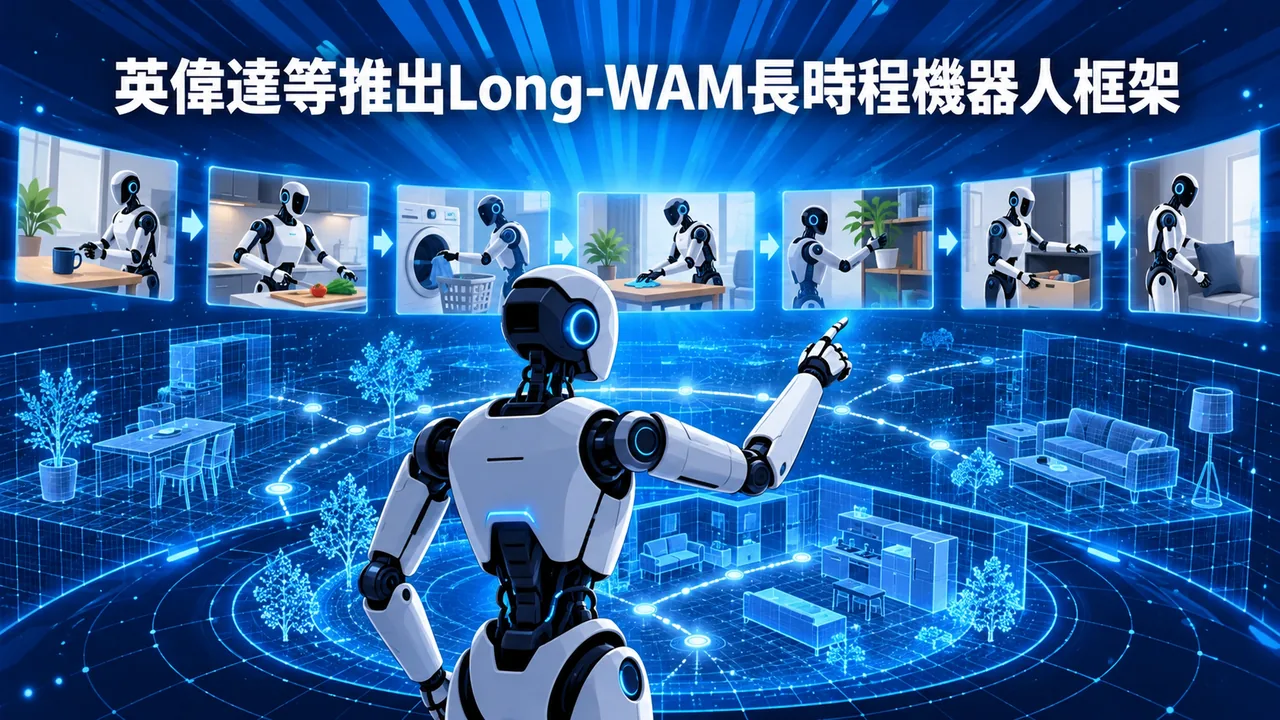
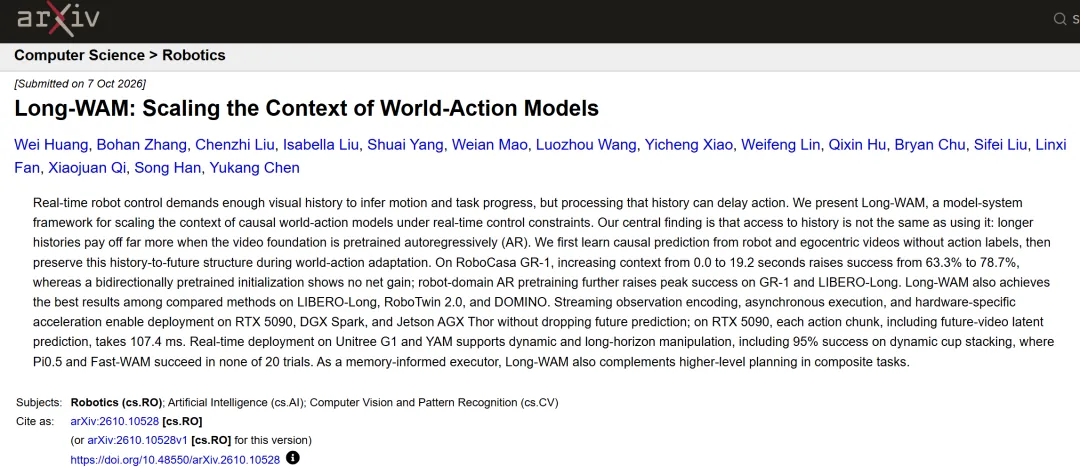
英偉達聯合麻省理工學院、香港大學和加州大學聖迭戈分校提出機器人控制框架Long-WAM,將歷史上下文擴展至19.2秒,在動態杯子堆疊任務中成功率達95%,顯著提升具身智能的泛化與實時控制能力。
跨機構合作成果
英偉達聯合麻省理工學院、香港大學和加州大學聖迭戈分校提出Long-WAM框架,結合自回歸視頻預訓練、世界動作建模與實時推理優化。該研究旨在解決機器人在複雜物理環境中的感知與決策難題。
IXThinker 會員內容
呢篇係 Archive 內容。登入即可解鎖全文,仲有成個 15,000+ 篇、每日更新嘅 AI 動態資料庫。
免費登入/註冊解鎖全文 →Google 或電郵地址即可,即刻解鎖。