
 IXThinker·2026-10-16 12:30
世界模型物理一致性新框架EVEWorld
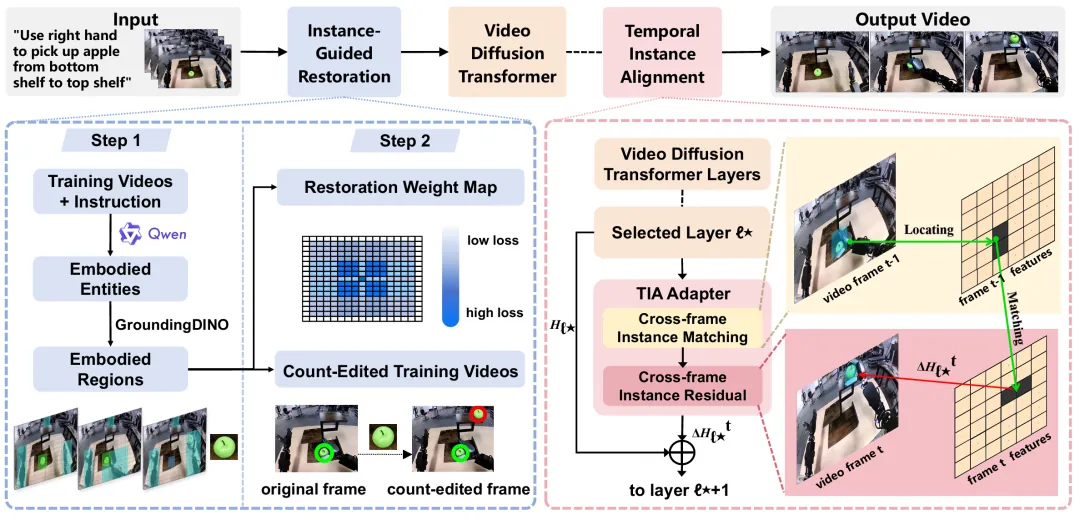
招商局集團先進技術研究院聯合南洋理工大學提出物理演化監督框架 EVEWorld,針對世界模型預測機器人操作時的物理一致性問題,以實例級監督抑制目標無故複製、消失或形變,相關結果顯示偷懶率下降85.7%。
世界模型難題
世界模型預測機器人操作過程時,能否保持目標的物理一致性、避免物體無故複製、消失或形變,是一大挑戰。目前主流方法以預訓練視頻生成模型為基礎,在機器人操作數據上進行監督微調。
這類方法根據初始觀測與任務指令等條件生成後續交互視頻,訓練主要依靠視覺重建,使生成結果與示範視頻相匹配,但過程監督存在明顯局限。
IXThinker 會員內容
呢篇係 Archive 內容。登入即可解鎖全文,仲有成個 15,000+ 篇、每日更新嘅 AI 動態資料庫。
免費登入/註冊解鎖全文 →Google 或電郵地址即可,即刻解鎖。