IXThinker·2026-10-28 17:30
便利店機械人自主排查掛貨失誤並改策略
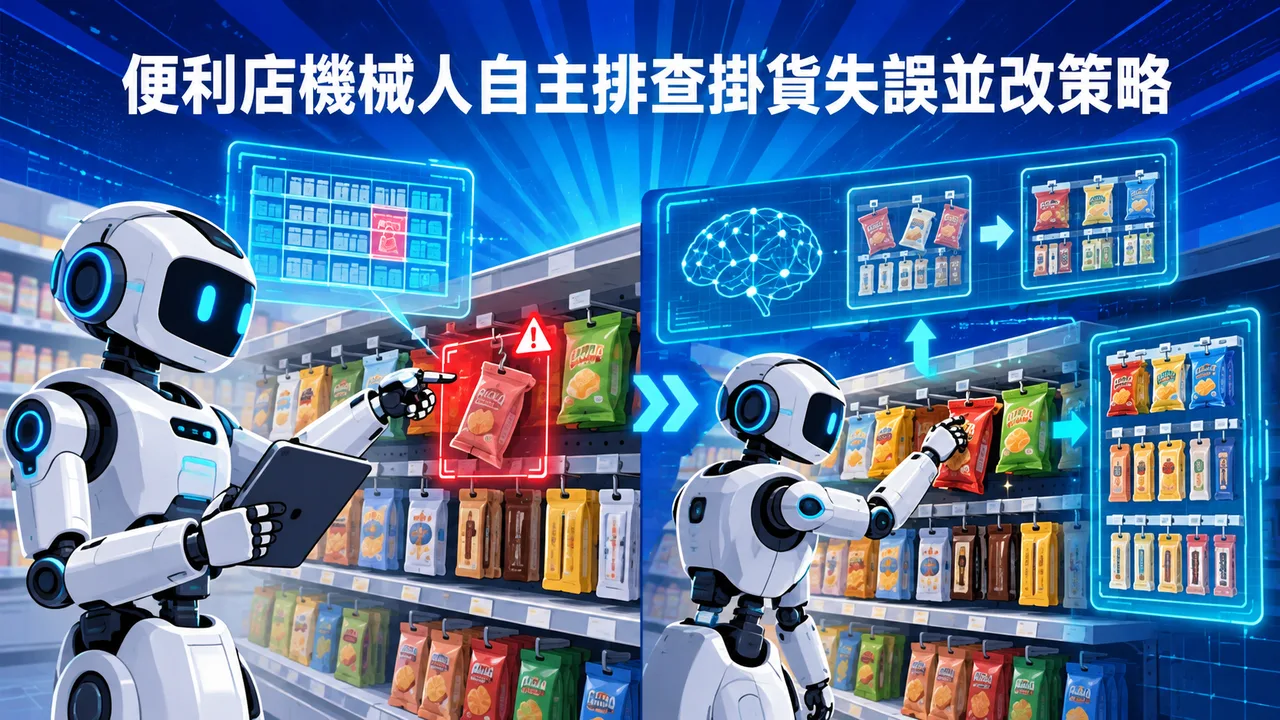
一款在便利店執行上架任務的具身智能體,首次掛貨時因小尺寸掛鈎被價格標籤遮擋而失手。它未等待人工介入,而是自主回看執行紀錄找出原因,並調整策略完成任務。
掛貨初次失手
便利貨架上有一批小尺寸掛鈎,部分被價格標籤牌遮擋。該機械人第一次嘗試掛貨時未能命中目標。按以往的做法,此類情況需由工程師出馬,先排查問題,再調整程序、補充數據,讓機械人重新練習一遍。
自主回溯歸因
這次機械人並沒有等待人工介入,而是自行回看之前的執行紀錄,判斷失敗原因在於頭部相機視角分辨率不足,加上標籤牌遮擋,令系統難以看清小掛鈎的位置,從而完成了自我診斷與問題歸因。
調整策略完成任務
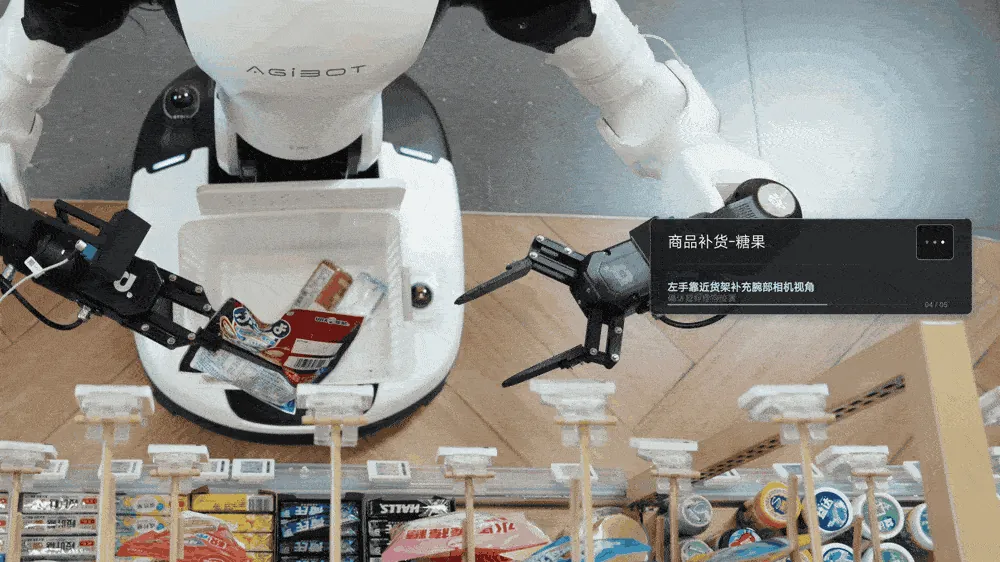
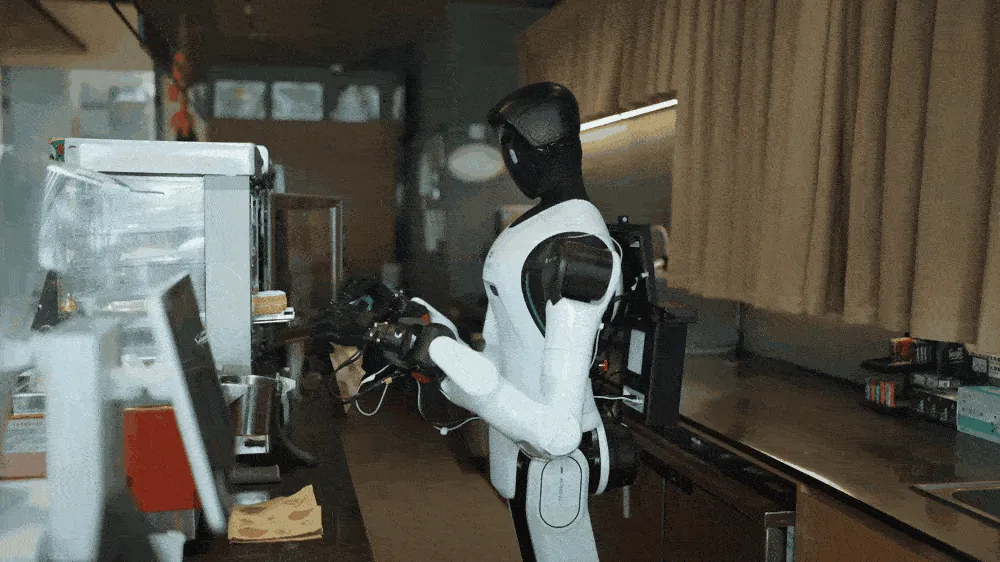
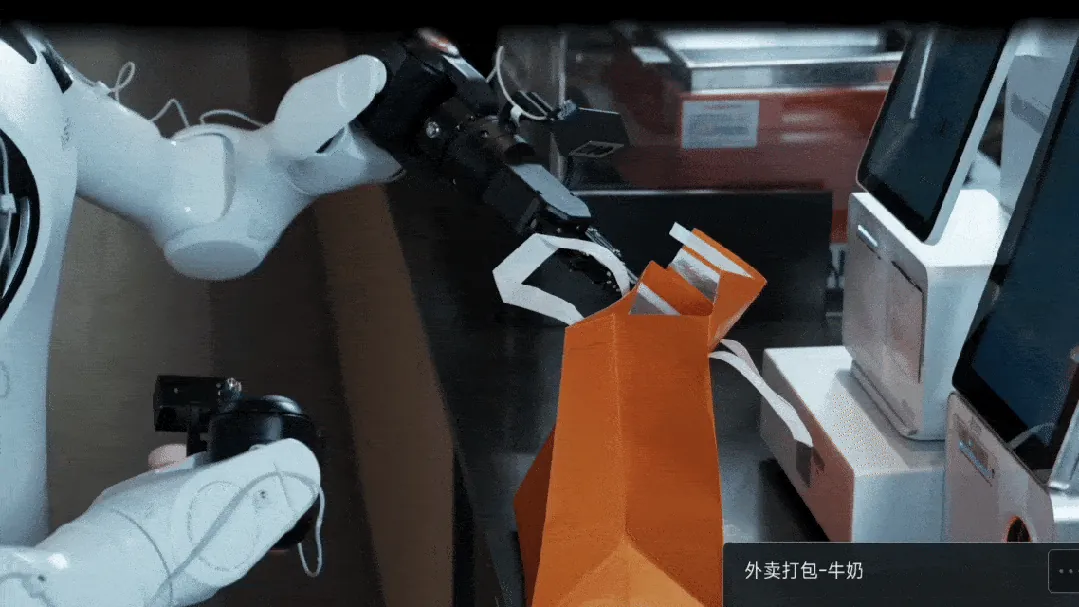
智能體據此改變策略:先讓左臂靠近目標,以腕部相機補上一個近距離視角,確認掛鈎位置後,再由右臂完成掛貨。整個過程無需工程師介入,機械人即完成了故障排查、程序修正與行為改進。
經驗積累機制
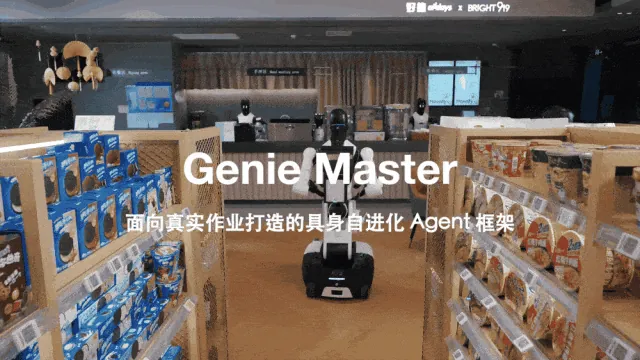
除了解決眼前的問題,該系統還把這套有效經驗積累下來,以備日後遇到類似情況時使用。這種自主診斷、歸因與持續改進的能力,展現出具身智能體在真實物理場景中持續學習與自我完善的能力與方向。