
 IXThinker·2025-03-06 20:50
憑單張RGB影像 機械人學會抓透明物體
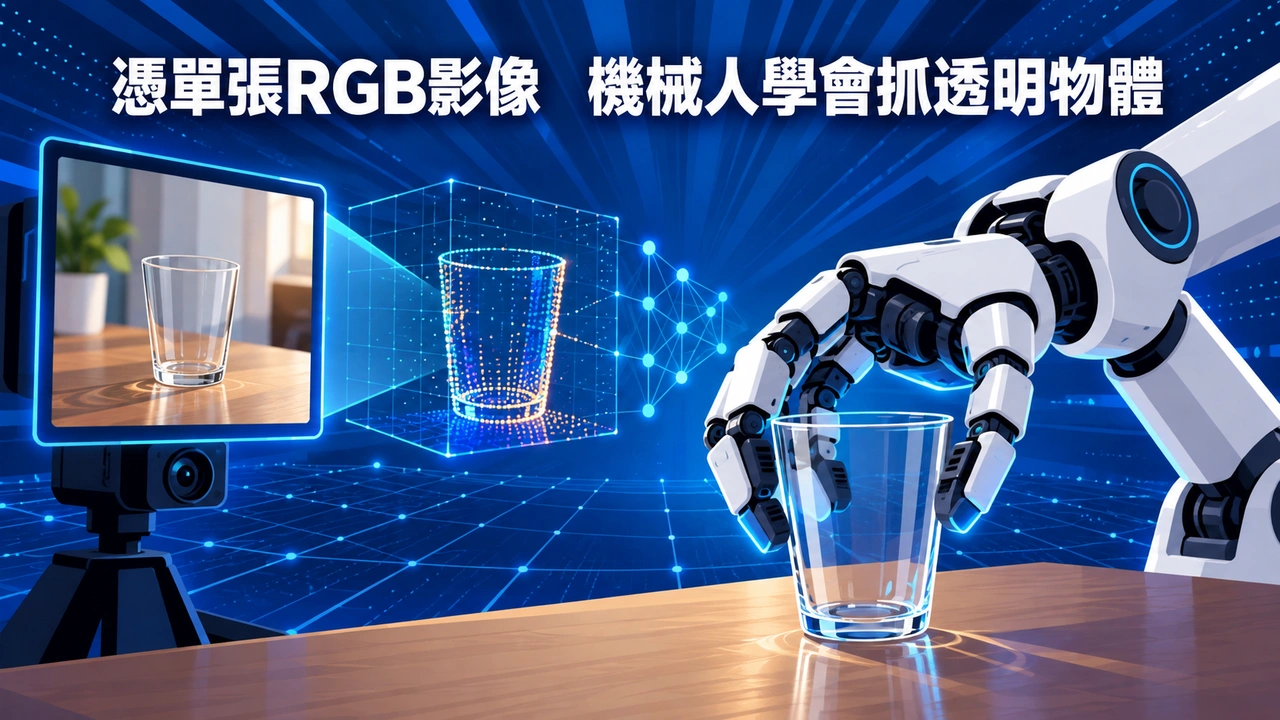
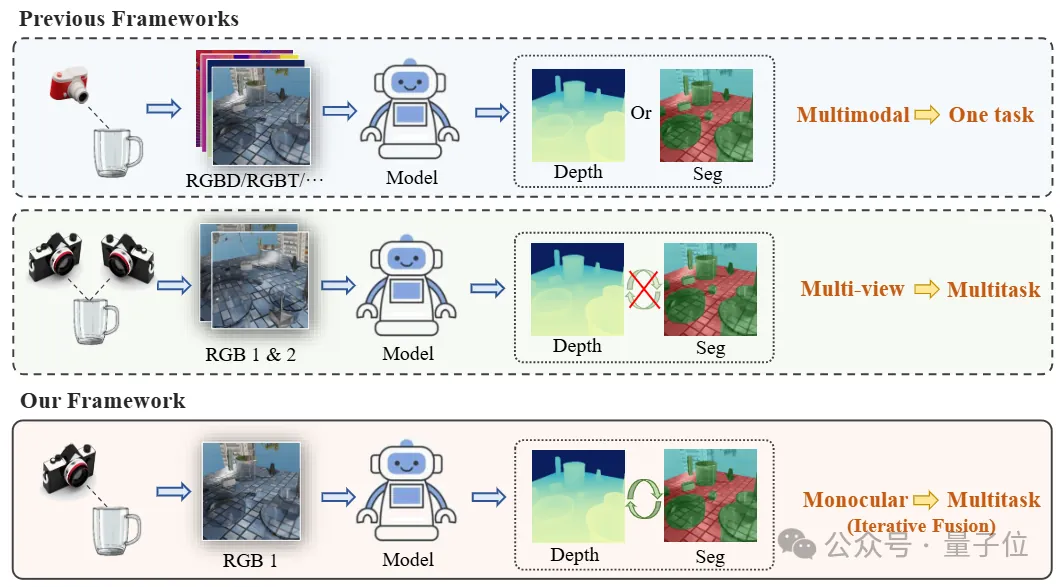
讓機械人精準抓起透明物體這一難題有了解法。地瓜機械人與中科院自動化所等單位提出MODEST框架,僅靠單張RGB影像即可實現透明物體的感知與抓取。
透明物體難抓
玻璃杯、試管之類的透明物體因光線穿透與折射,令深度測量難以準確,一直是機械人抓取的痛點。傳統方案多依賴雙目或多視角設備,成本高且部署複雜,難以在一般場景普及。
IXThinker 會員內容
呢篇係 Archive 內容。登入即可解鎖全文,仲有成個 15,000+ 篇、每日更新嘅 AI 動態資料庫。
免費登入/註冊解鎖全文 →Google 或電郵地址即可,即刻解鎖。