
 IXThinker·2025-03-24 19:20
北大團隊提出CrayonRobo機械人操作模型
北京大學董豪課題組在CVPR 2025發表視覺語言動作模型CrayonRobo,以物體為中心的多模態提示驅動機械人操縱,第一作者為李曉琦,論文提出以直觀方式同時傳達低階動作與高階規劃的新方法。
方法設計
模型利用全面的多模態提示,以直觀方式明確傳達低階動作與高階規劃;系統整合視覺、語言與動作資訊,可依自然語言指令和視覺輸入生成相應動作序列,應用於機械人操縱任務。
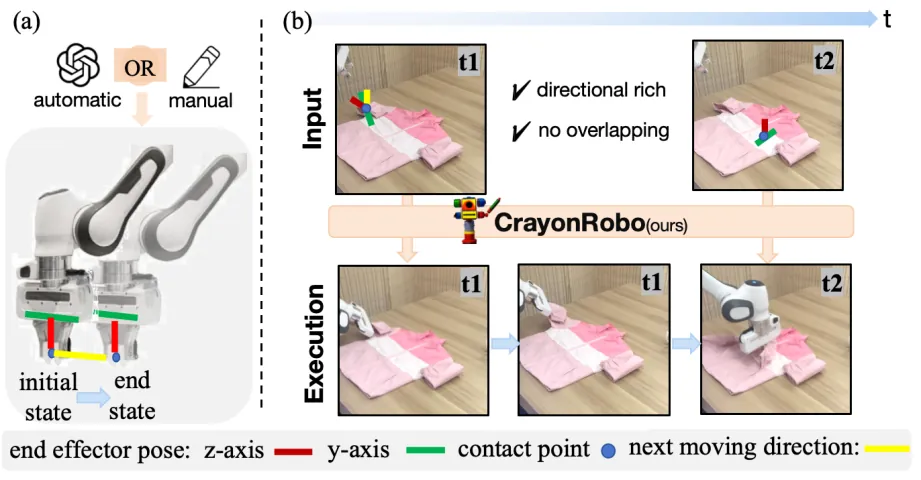
IXThinker 會員內容
呢篇係 Archive 內容。登入即可解鎖全文,仲有成個 15,000+ 篇、每日更新嘅 AI 動態資料庫。
免費登入/註冊解鎖全文 →Google 或電郵地址即可,即刻解鎖。