
 IXThinker·2025-04-16 12:00
北大OmniManip:機械人通用操作新框架
讓機械人理解並執行多樣化的物體交互任務,是通用操作的關鍵一步。北京大學董豪課題組發表於CVPR 2025的論文OmniManip,以物體為中心的交互基元為機械人操作提供新框架。
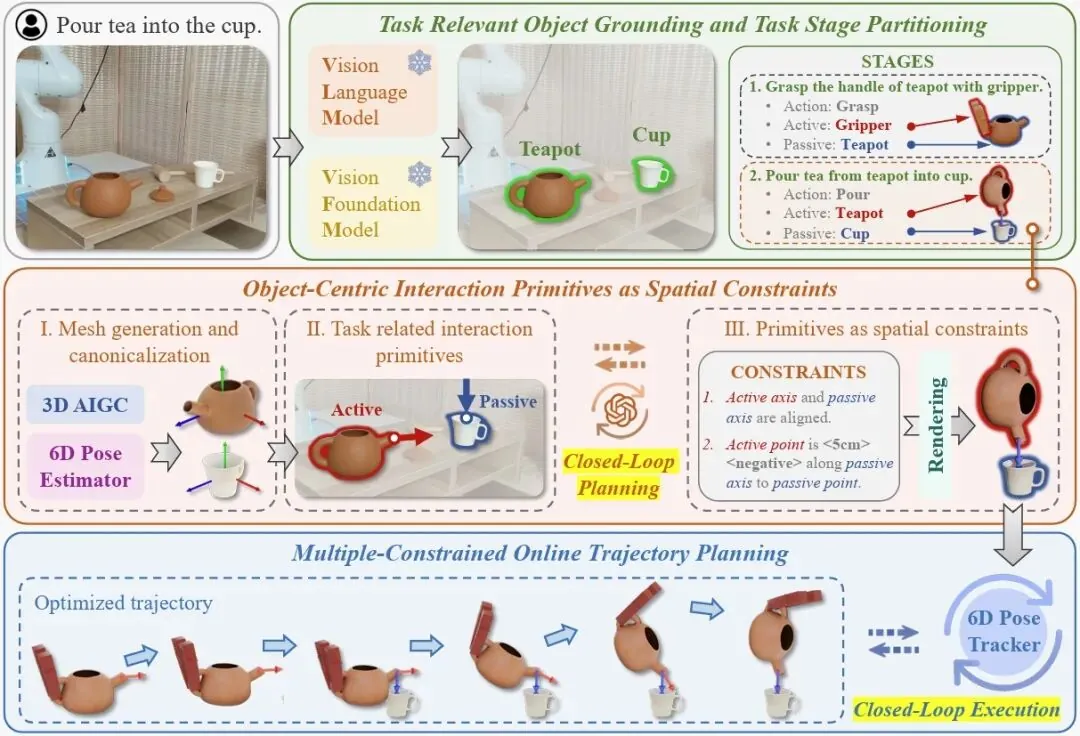
物體中心基元
OmniManip提出以物體為中心的3D交互基元作為空間約束,把複雜操作問題拆解為基本交互單元,藉此賦能VLM(視覺語言模型)3D理解與推理能力,讓機械人「看得懂」也「想得通」。
IXThinker 會員內容
呢篇係 Archive 內容。登入即可解鎖全文,仲有成個 15,000+ 篇、每日更新嘅 AI 動態資料庫。
免費登入/註冊解鎖全文 →Google 或電郵地址即可,即刻解鎖。