
 IXThinker·2025-07-31 22:20
軟性機械臂控制有解 深度學習免精準感測
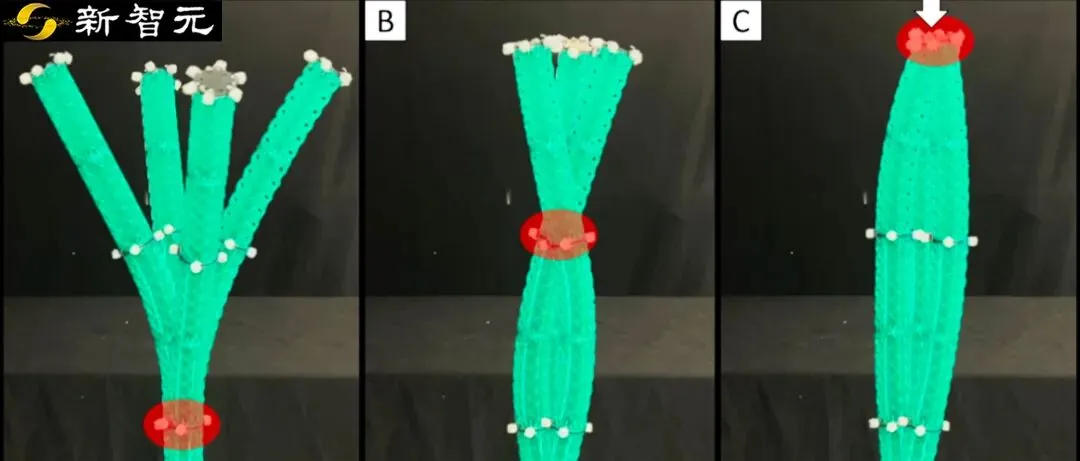
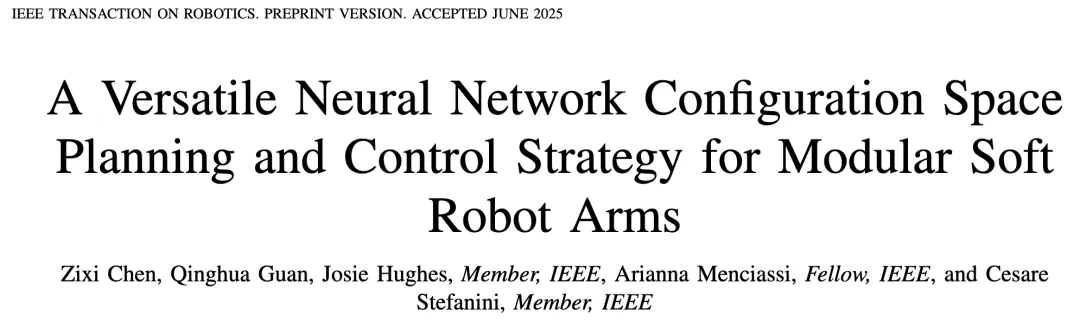
多段軟性機械臂的驅動、感測與運動互相耦合,向來難以控制。意大利與瑞士研究人員提出基於雙向LSTM的策略,即使內部感測信號不準確,仍能實現精準規劃與控制。
控制難題
軟性機械臂運動具非線性、時滯與遲滯特性;多段結構中,各段的驅動、感測與運動相互耦合,進一步放大控制難度,是軟性機械人走向實用的核心障礙之一。
IXThinker 會員內容
呢篇係 Archive 內容。登入即可解鎖全文,仲有成個 15,000+ 篇、每日更新嘅 AI 動態資料庫。
免費登入/註冊解鎖全文 →Google 或電郵地址即可,即刻解鎖。