
 IXThinker·2025-09-29 21:00
Evo-0以3D幾何先驅提升機械人操作成功率
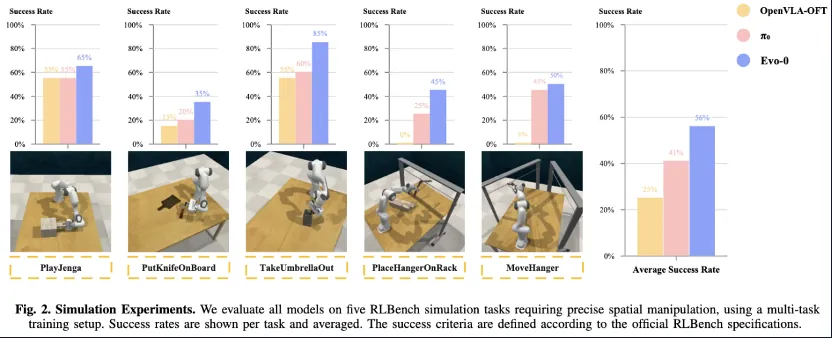
上海交通大學與劍橋大學提出輕量化方法Evo-0,透過隱式注入3D幾何先驅增強視覺語言動作模型的空間理解,無需顯式深度輸入,機械人操作成功率提升31%。
現有短板
VLA模型通常建立在預訓練視覺語言模型之上,僅基於2D影像與文本數據訓練,缺乏真實操作所需的3D空間理解。如何讓AI真正看懂三維世界,一直是機械人學習領域的難題。
IXThinker 會員內容
呢篇係 Archive 內容。登入即可解鎖全文,仲有成個 15,000+ 篇、每日更新嘅 AI 動態資料庫。
免費登入/註冊解鎖全文 →Google 或電郵地址即可,即刻解鎖。