
 IXThinker·2025-11-10 21:10
7B導航基座模型NavFoM 跨任務跨本體通用
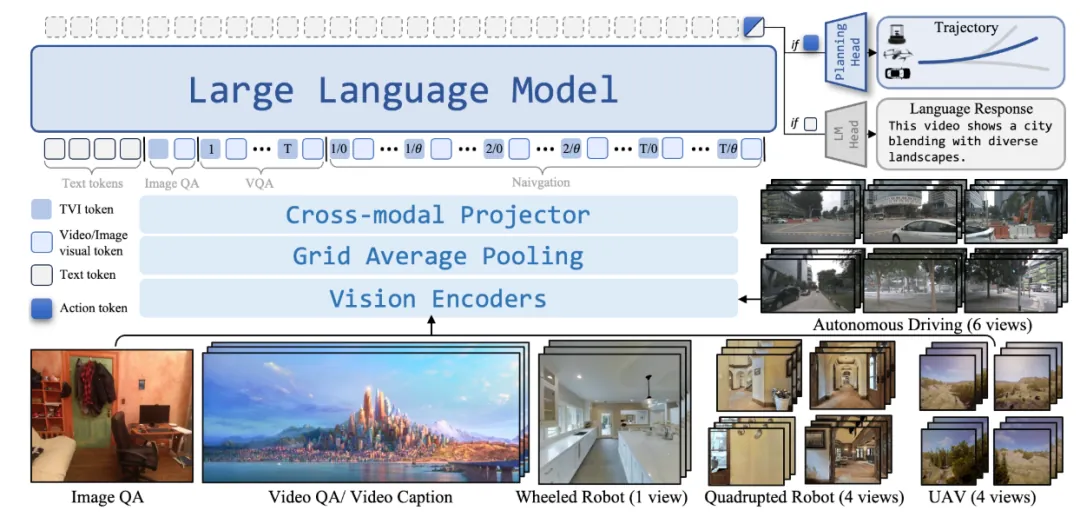
導航是機械人移動操作的基礎能力,但現有導航任務多為特定任務與特定機械人而設。北京大學與銀河通用等機構合作,提出跨任務跨本體的導航基座模型NavFoM。
現狀痛點
目前的導航系統往往為特定任務和特定機械人設計,研究精力大量投入在利用任務與機械人先驗上,忽視了跨任務、跨本體導航的能力共性,極大限制了導航能力在算法層面的可擴展性。
IXThinker 會員內容
呢篇係 Archive 內容。登入即可解鎖全文,仲有成個 15,000+ 篇、每日更新嘅 AI 動態資料庫。
免費登入/註冊解鎖全文 →Google 或電郵地址即可,即刻解鎖。