
 IXThinker·2025-12-06 19:40
北大將鏈式思考帶入四足機械人導航
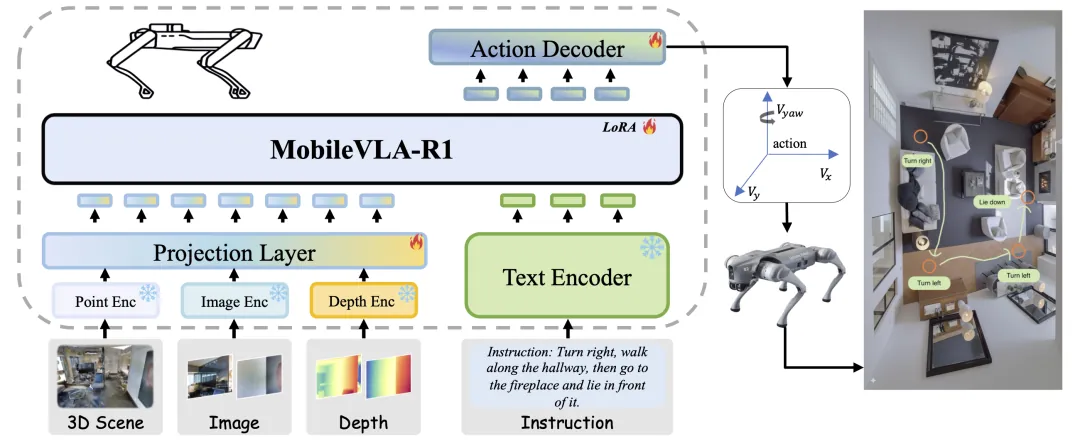
北京大學團隊推出MobileVLA-R1,把大語言模型的鏈式思考能力搬進四足機械人,在視覺語言導航任務中同時兼顧「想得對」與「走得穩」,於仿真與真實機械人實驗均全面超越多個強基線。
難點在走對路
過去兩年,各類視覺語言動作模型令機械人能聽懂複雜指令,但要機械人在聽懂之餘走對路、走穩路仍是難題。真正的挑戰在於把語言理解與空間規劃、運動控制貫通起來。
IXThinker 會員內容
呢篇係 Archive 內容。登入即可解鎖全文,仲有成個 15,000+ 篇、每日更新嘅 AI 動態資料庫。
免費登入/註冊解鎖全文 →Google 或電郵地址即可,即刻解鎖。