
 IXThinker·2025-12-11 14:40
深大團隊導航框架UNeMo 機械人成功率72.5%
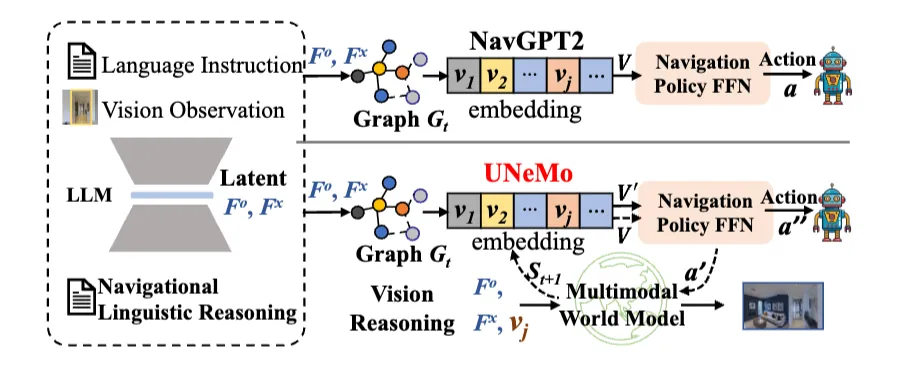
深圳大學李堅強教授團隊聯合北京理工莫斯科大學等機構,提出視覺語言導航新框架UNeMo:讓導航智能體不僅看見當前環境,還能預測接下來的畫面並據此決策。論文已入選AAAI 2026,未見環境成功率達72.5%。
語言視覺脫節
視覺語言導航是具身智能的核心任務之一,要求智能體僅憑視覺與語言指令在環境中移動。現有方法常面臨語言推理與視覺導航脫節的困境,模型看得見卻想不遠,難以作出前瞻決策。
IXThinker 會員內容
呢篇係 Archive 內容。登入即可解鎖全文,仲有成個 15,000+ 篇、每日更新嘅 AI 動態資料庫。
免費登入/註冊解鎖全文 →Google 或電郵地址即可,即刻解鎖。