
 IXThinker·2026-01-27 19:10
RoboBrain 2.5攻最後一厘米 解機器人操作失準
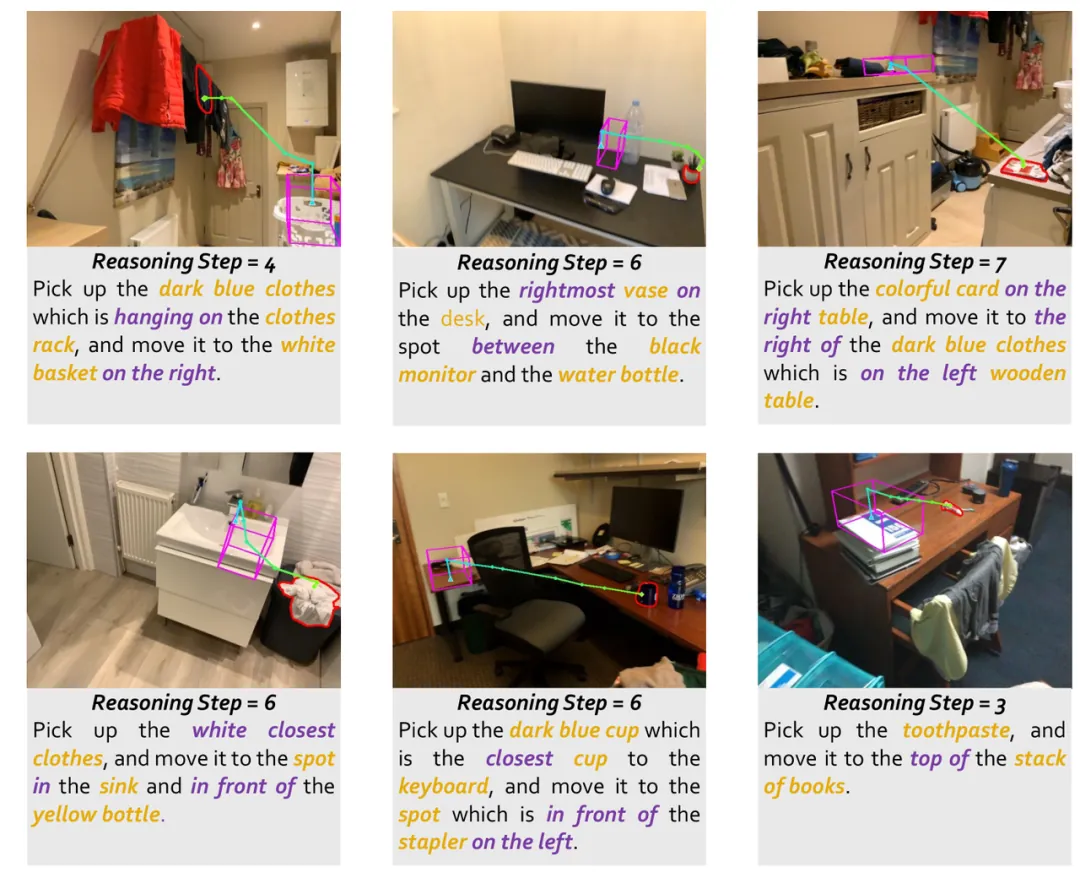
具身智能模型 RoboBrain 2.5 直指機器人落地失敗的「最後一厘米」:模型看得見卻做不對,根源在空間度量盲區與過程建模不足兩大短板,新版本嘗試把視覺能力升級為精確三維規劃。
落地困境拆解
過去一年,具身智能在視覺理解與語言推理上進步顯著,但從實驗室的演示走向真實的部署時,機器人經常「看得見、做不對」,失誤頻生。
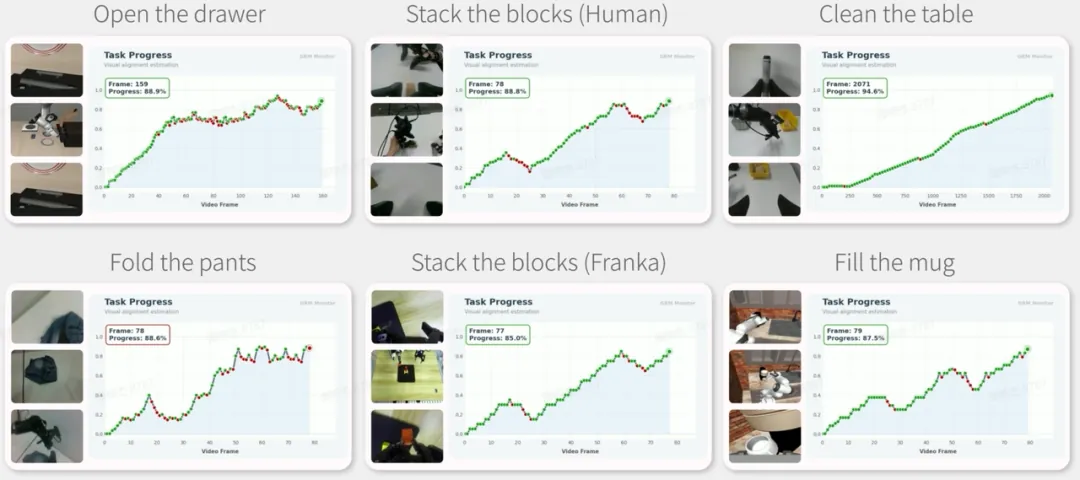
RoboBrain 2.5 團隊分析認為,問題並非單純的模型不夠大,而是兩個長期被低估的結構性短板,拖住了系統的最後一厘米。
IXThinker 會員內容
呢篇係 Archive 內容。登入即可解鎖全文,仲有成個 15,000+ 篇、每日更新嘅 AI 動態資料庫。
免費登入/註冊解鎖全文 →Google 或電郵地址即可,即刻解鎖。