
 IXThinker·2026-02-05 08:10
SpatialNav:全局空間感知助力視覺語言導航
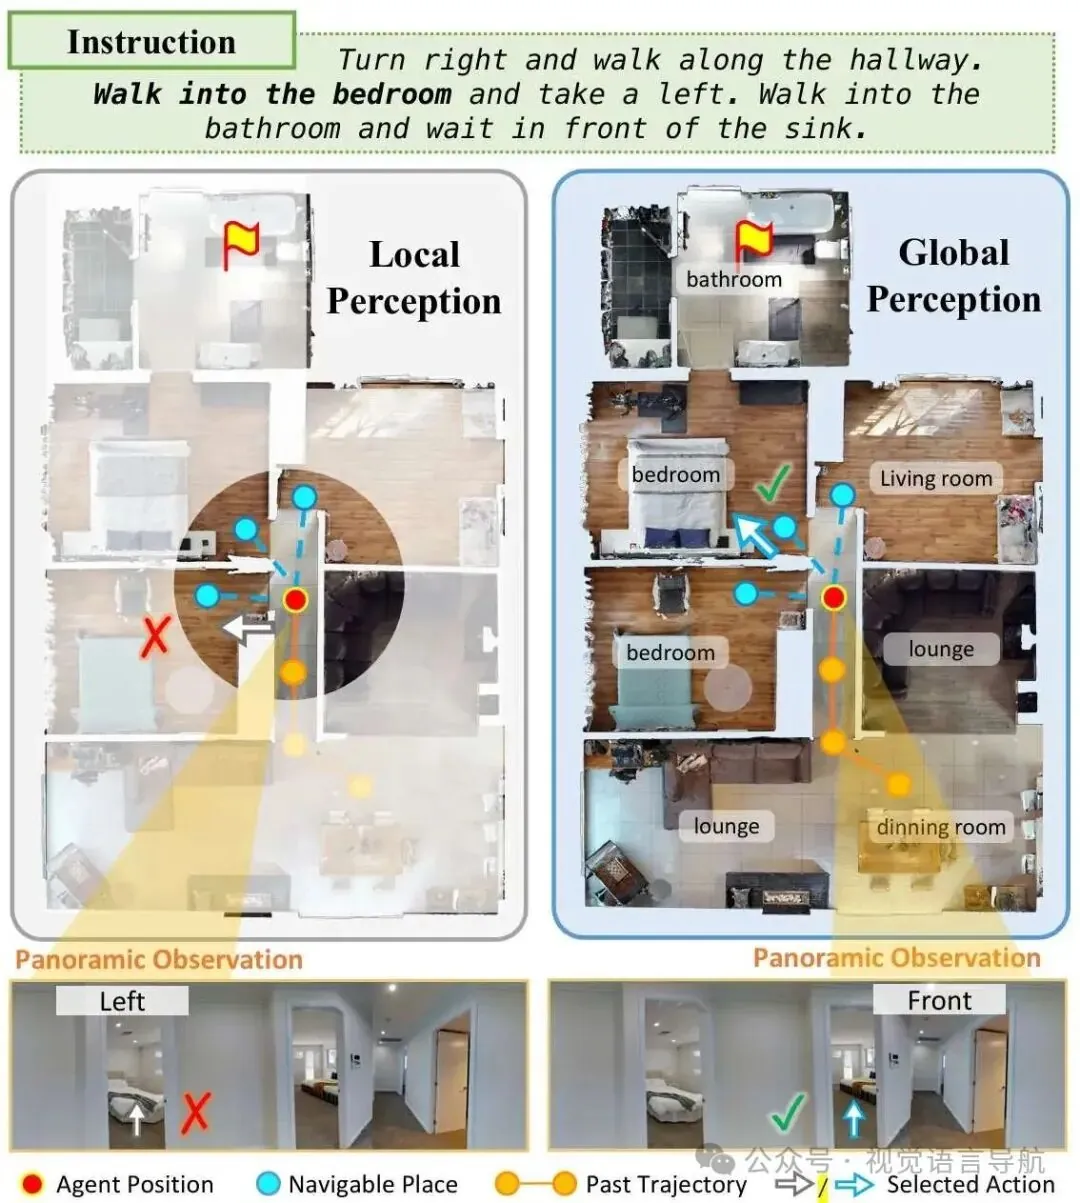
新論文SpatialNav提出「預探索零樣本」視覺語言導航(VLN)設定,讓智能體執行任務前先充分探索環境,更貼合真實機械人應用場景。
突破零樣本局限
傳統零樣本VLN僅依賴線上局部感知,智能體邊走邊看、容易迷失。新設定容許其在執行導航任務前對環境作充分預探索,為全局規劃提供基礎,也更符合真實機械人「先熟悉場地再幹活」的工作情境。
IXThinker 會員內容
呢篇係 Archive 內容。登入即可解鎖全文,仲有成個 15,000+ 篇、每日更新嘅 AI 動態資料庫。
免費登入/註冊解鎖全文 →Google 或電郵地址即可,即刻解鎖。