
 IXThinker·2026-02-06 01:35
預測性逆動力學模型 重新思考模仿學習
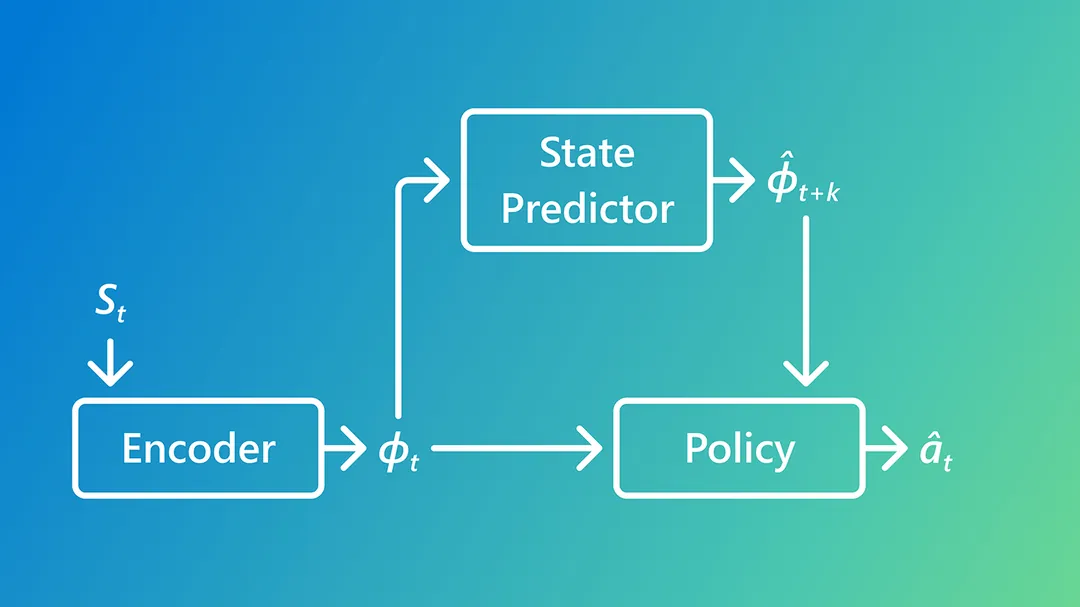
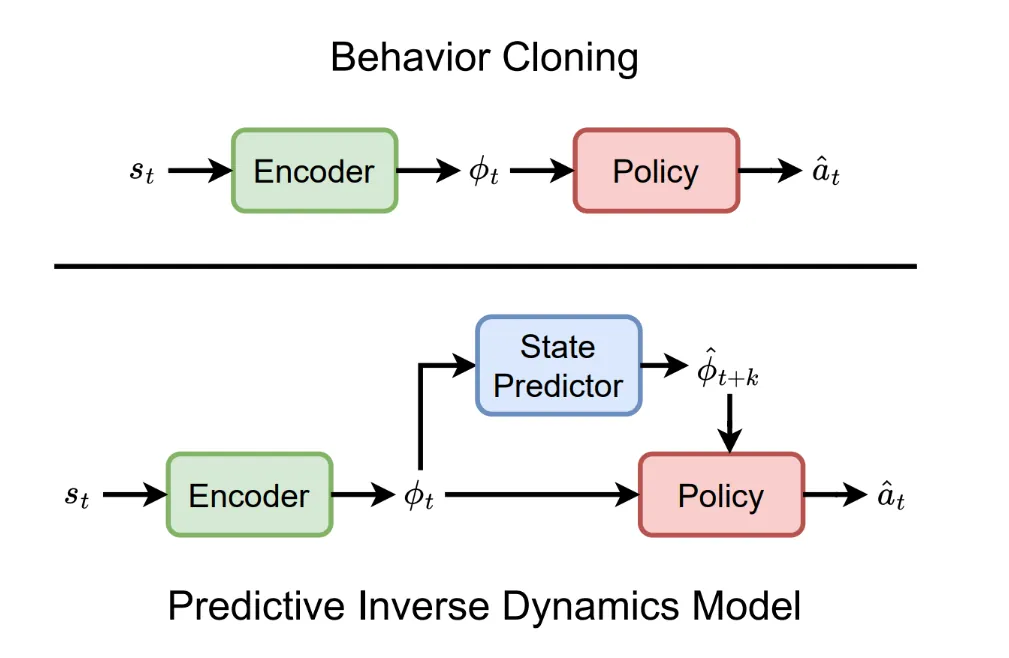
機械人模仿學習長期受制於數據效率:行為克隆需要海量演示才能應對人類行為的多樣性。微軟研究提出以預測性逆動力學模型(PIDM)重新思考這一範式,讓智能體先看清行為方向,再決定當下的動作。
行為克隆的局限
傳統行為克隆(BC)透過監督學習直接把狀態映射到專家動作,但人類演示天然存在多樣性與歧義,模型需要大量數據才能覆蓋各種情況,令數據採集成本高昂,也限制了模仿學習在真實機械人任務中的擴展。
IXThinker 會員內容
呢篇係 Archive 內容。登入即可解鎖全文,仲有成個 15,000+ 篇、每日更新嘅 AI 動態資料庫。
免費登入/註冊解鎖全文 →Google 或電郵地址即可,即刻解鎖。