
 IXThinker·2026-03-27 18:00
首個視觸覺世界模型OmniVTA 讓機械人懂接觸
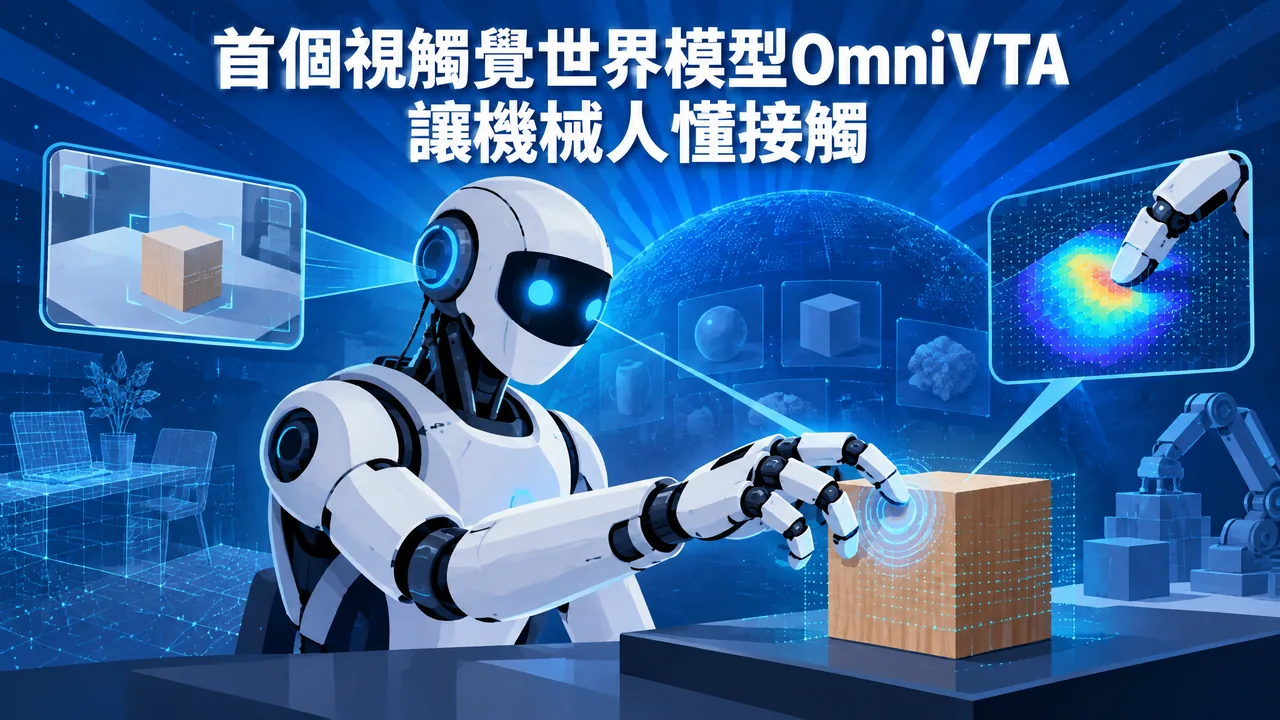
它石智航聯合新加坡國立大學、復旦大學、中科院自動化所、清華大學、中關村學院及北航六所機構,發布OmniVTA視觸覺操作框架與OmniViTac大規模數據集,令機械人從被動感知邁向對觸覺的主動預測與閉環控制。
為何需要視觸覺
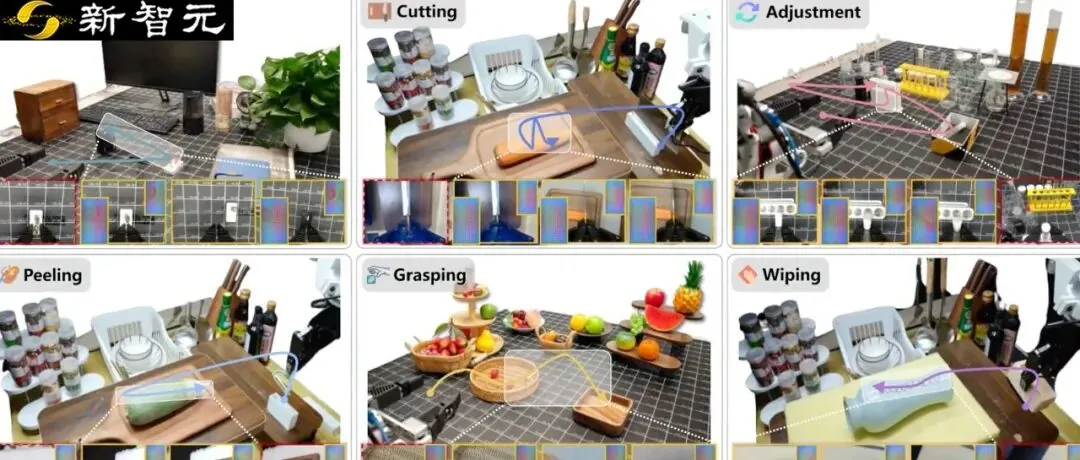
擦桌子、削水果、插拔精密零件,對人類輕而易舉,對機械人卻是難以跨越的鴻溝。傳統方案只有被動感知,難以應對動態接觸任務中的細微變化。
IXThinker 會員內容
呢篇係 Archive 內容。登入即可解鎖全文,仲有成個 15,000+ 篇、每日更新嘅 AI 動態資料庫。
免費登入/註冊解鎖全文 →Google 或電郵地址即可,即刻解鎖。