
 IXThinker·2026-03-29 12:20
從視頻模型借物理直覺助機器人操控
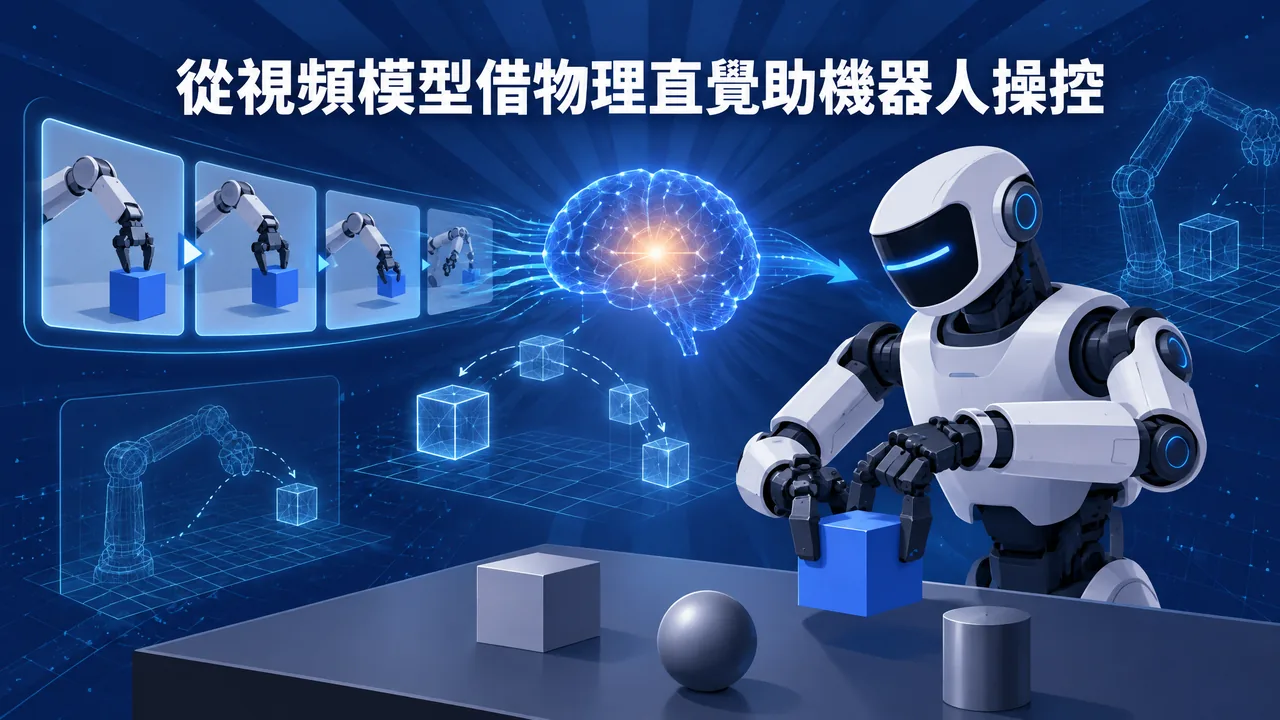
機器人操控長期面臨數據困境:學會精細操作需要大量人工標註的動作演示,成本高、周期長。中山大學團隊提出新路線,讓機器人直接從視頻生成模型中借用物理直覺。
數據困境
傳統方法依賴海量人工標註的演示數據,採集成本高昂。而大型視頻生成模型在海量視頻上訓練後,已隱式學會物體運動、力傳遞與空間演化等物理規律,這些知識與機器人操控所需的物理直覺高度一致。
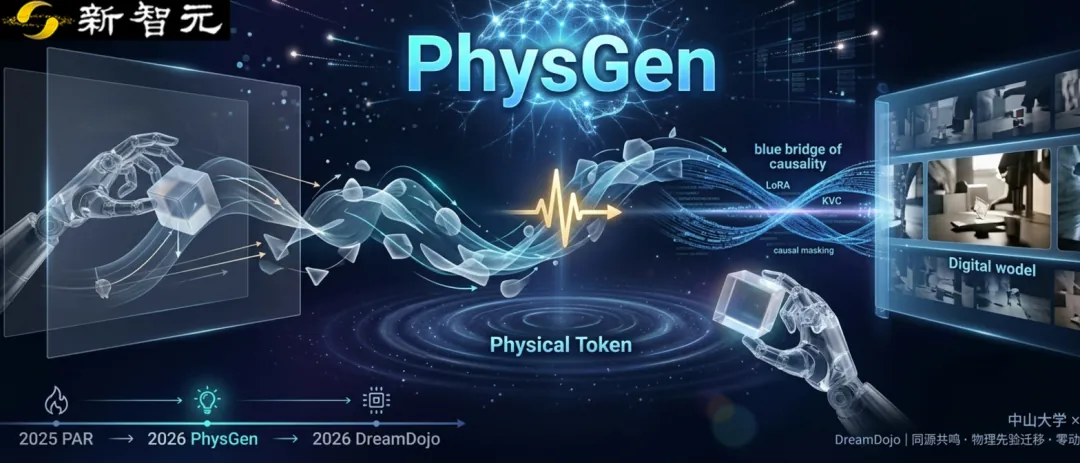
IXThinker 會員內容
呢篇係 Archive 內容。登入即可解鎖全文,仲有成個 15,000+ 篇、每日更新嘅 AI 動態資料庫。
免費登入/註冊解鎖全文 →Google 或電郵地址即可,即刻解鎖。