
 IXThinker·2026-08-31 09:10
伯克利博士論文:邁向具身智能新範式
機械人在非結構化日常環境協助人類潛力巨大,但感知與運動控制仍遠遜人類,往往靈巧卻欠魯棒,或通用卻顯笨拙。一篇博士論文主張,研究重心應由模仿人類示範,轉向機械人自主探索與自我提升。
示範數據範式的兩大制約
論文指出,主流機械人學習方法依賴擴充人類示範數據,但此範式受制於人類與機械人之間的具身差異,加上高質量靈巧操作數據稀缺,難以持續擴展,構成能力提升的根本瓶頸。
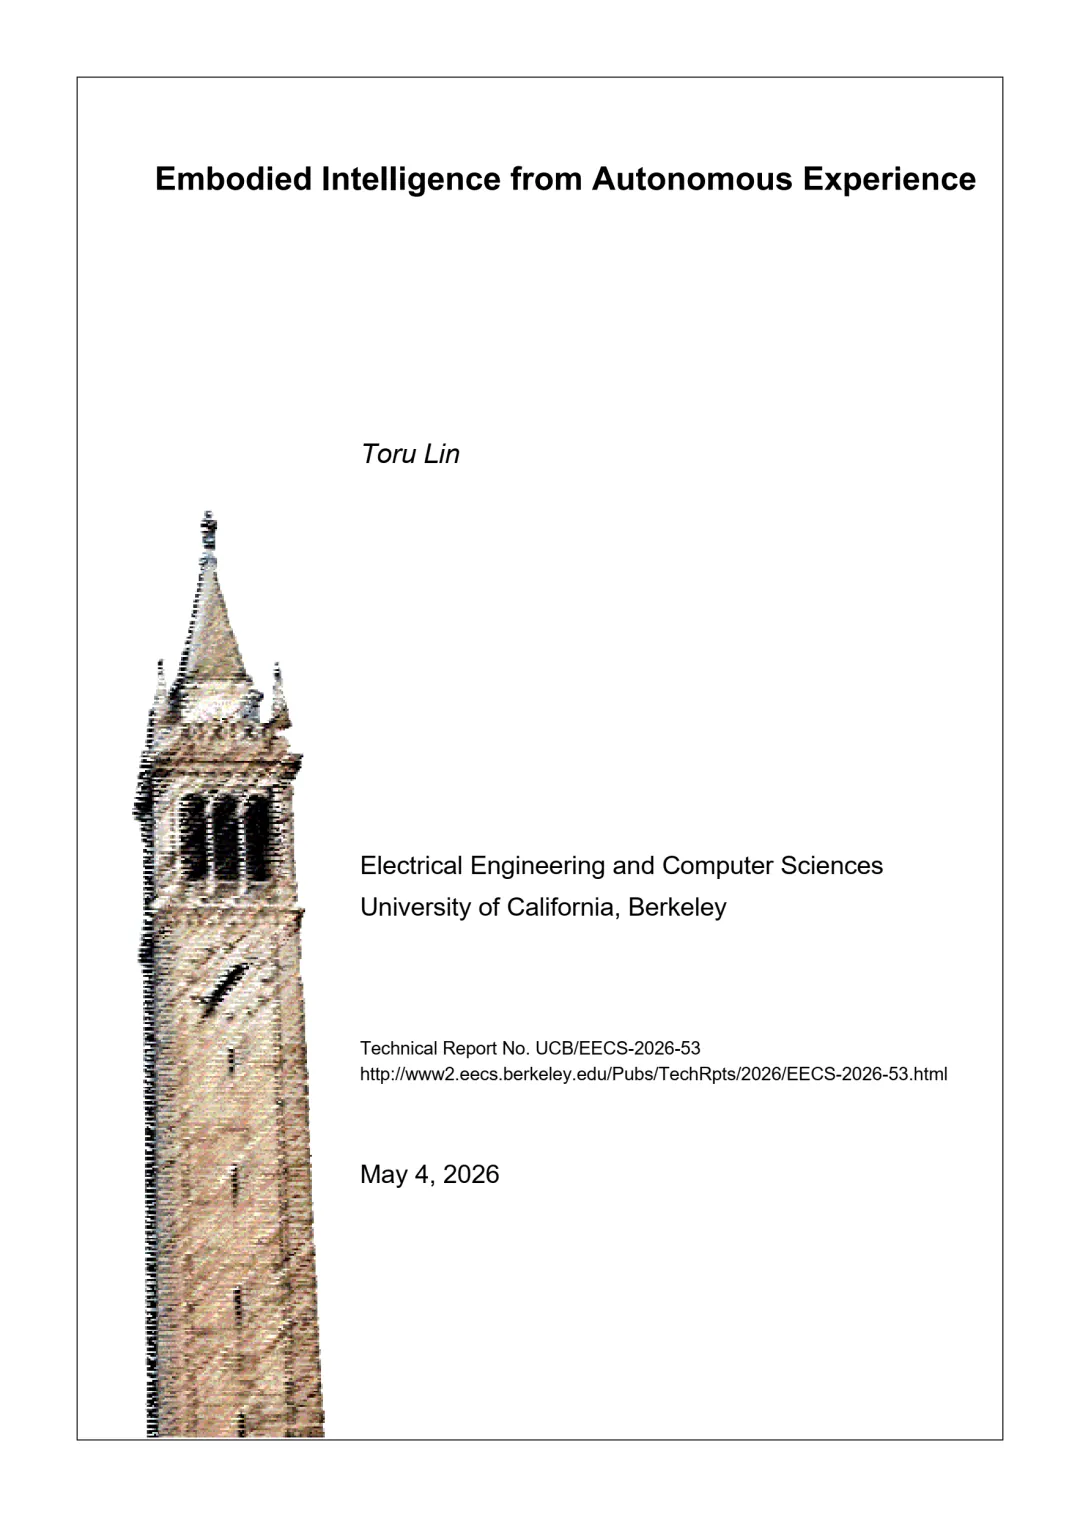
IXThinker 會員內容
呢篇係 Archive 內容。登入即可解鎖全文,仲有成個 15,000+ 篇、每日更新嘅 AI 動態資料庫。
免費登入/註冊解鎖全文 →Google 或電郵地址即可,即刻解鎖。