IXThinker·2026-10-23 12:30
清華智元等提出集體經驗學習CEL
清華大學、智元機器人與無問芯穹聯合提出集體經驗學習範式CEL,讓96台已部署機器人共享執行經驗、共同改進策略,成功率更反超人類水平。
人工糾正難以擴展
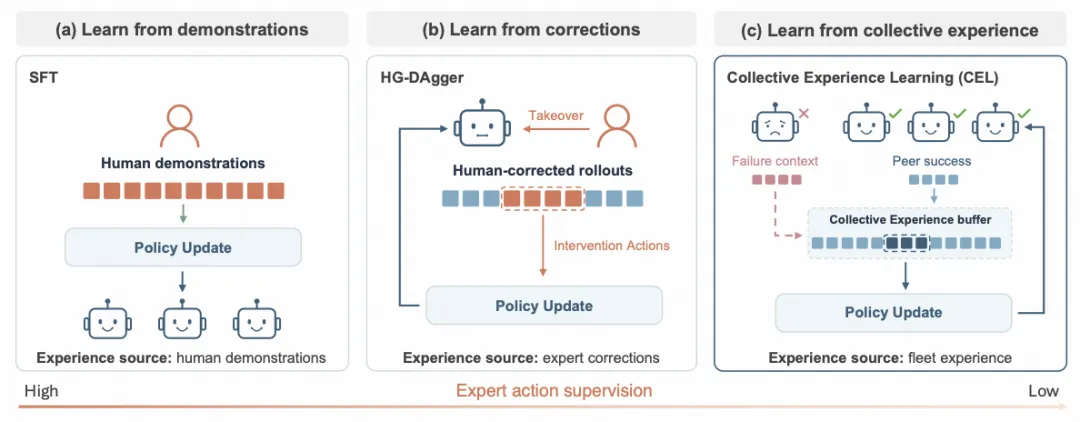
機器人在真實世界的每次執行都在產生經驗,但傳統做法依靠人工糾正:遠程操作員監控執行過程,策略出錯時即場接管並給出正確動作,規模一大便難以維持。
集群共享執行經驗
聯合團隊提出的集體經驗學習,讓已部署的機器人互相共享執行經驗,共同改進同一策略,把整個集群變成經驗互相流通的學習網絡,突破人工監督瓶頸。
FERT算法實現
該範式落地為失敗引導的經驗檢索微調,即FERT算法:利用機器人執行失敗時的上下文,從整個集群共享的成功經驗中檢索相關軌跡片段,再以微調改進策略。
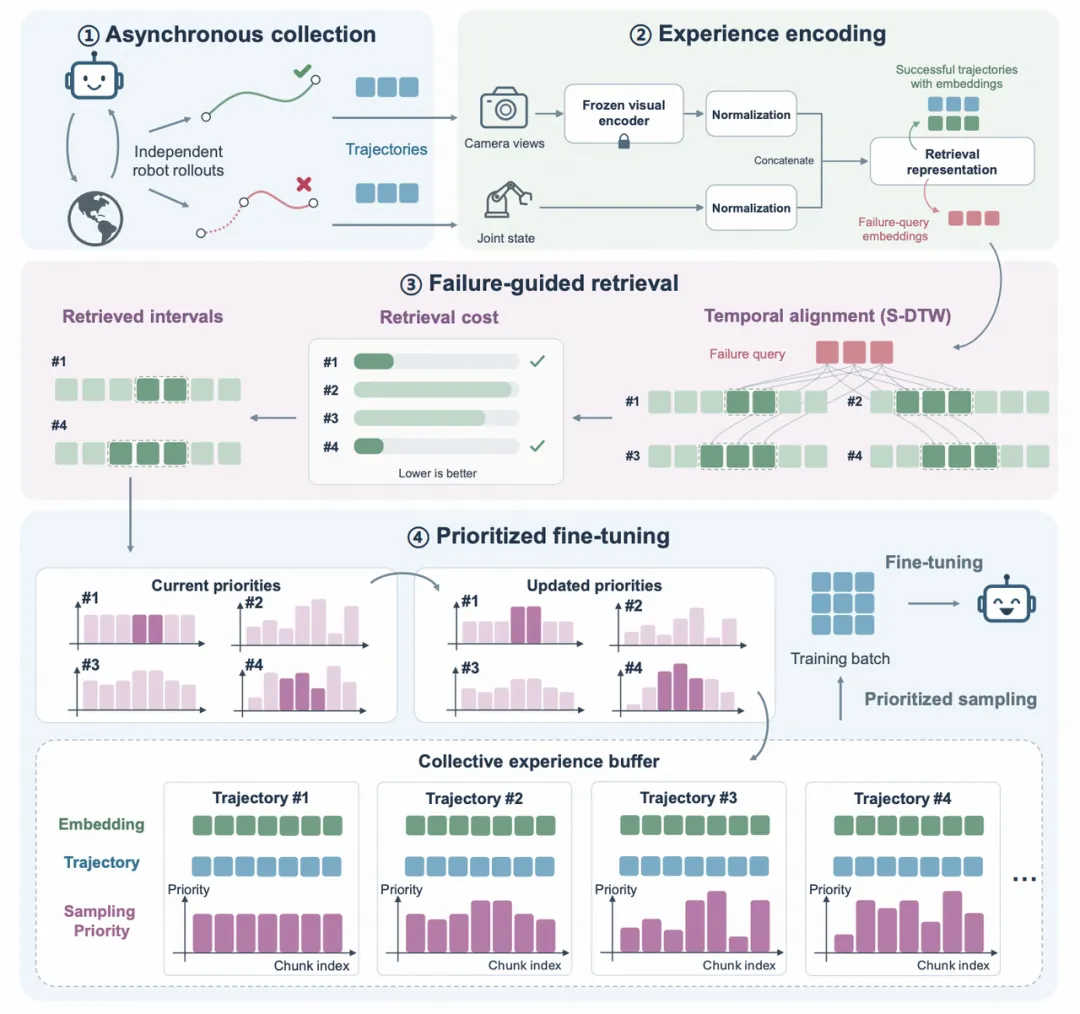
成功率反超人類
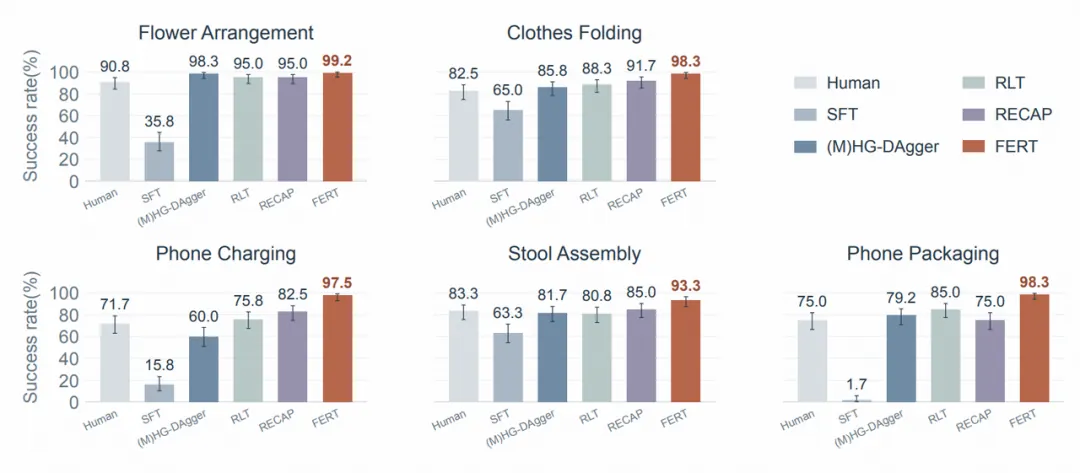
在96台機器人共同進化的實驗中,集群經驗不斷累積,任務成功率持續攀升,最終反超人類操作水平,驗證了大規模經驗共享機制的實際效果。
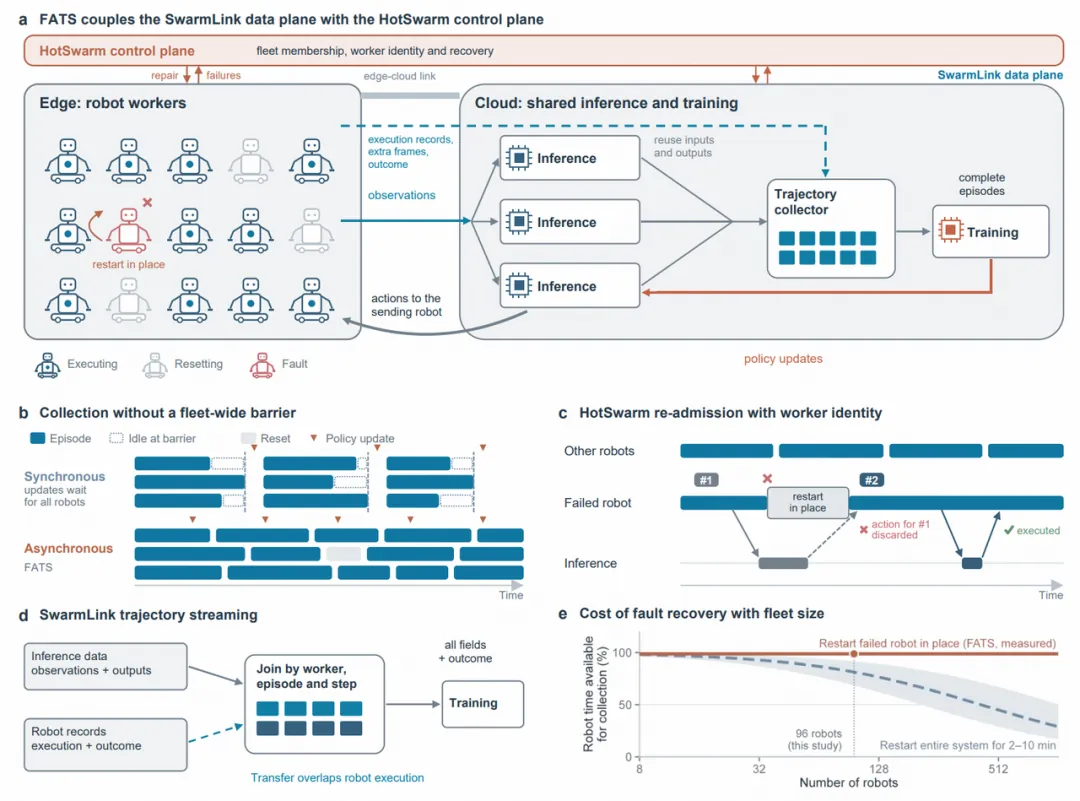
規模化部署新思路
這一結果表明,機器人集群規模越大,可共享的經驗便越多,學習效率亦隨之提升,為大規模部署機器人的自主進化提供了新思路與實證支持。