IXThinker·2026-10-25 00:30
強化學習優化機器蝴蝶翼形升力增三倍多
一篇機器人學研究以機器蝴蝶為實驗平台,結合受控實驗與深度強化學習,找出飛行性能更佳的翅膀形態,升力及推力均顯著提升,為仿生機器人設計提供可驗證的方法。
研究方法
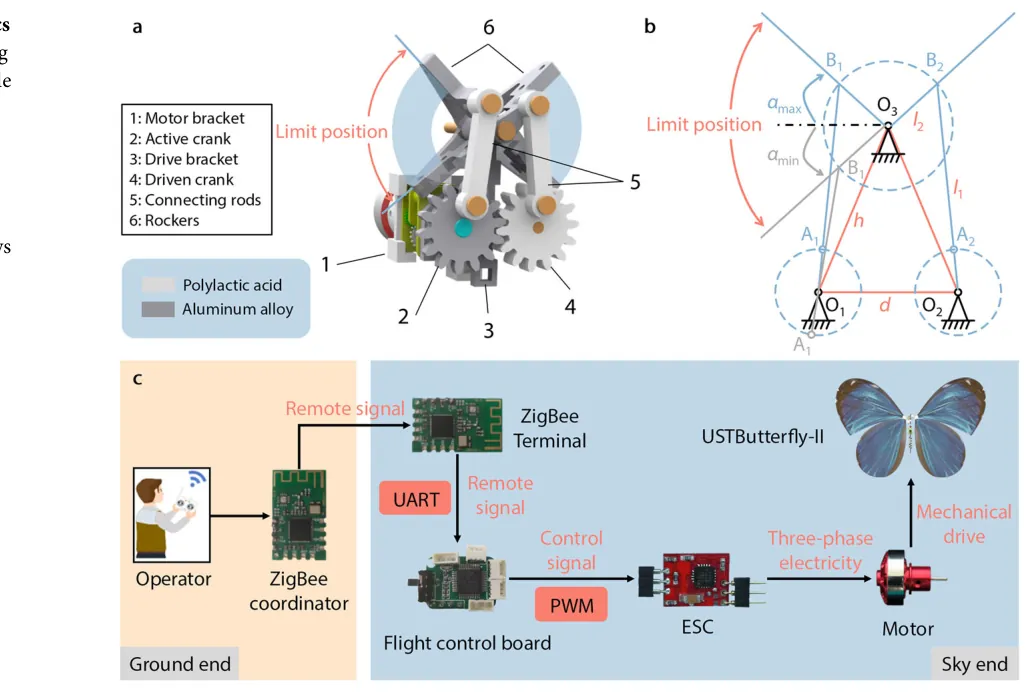
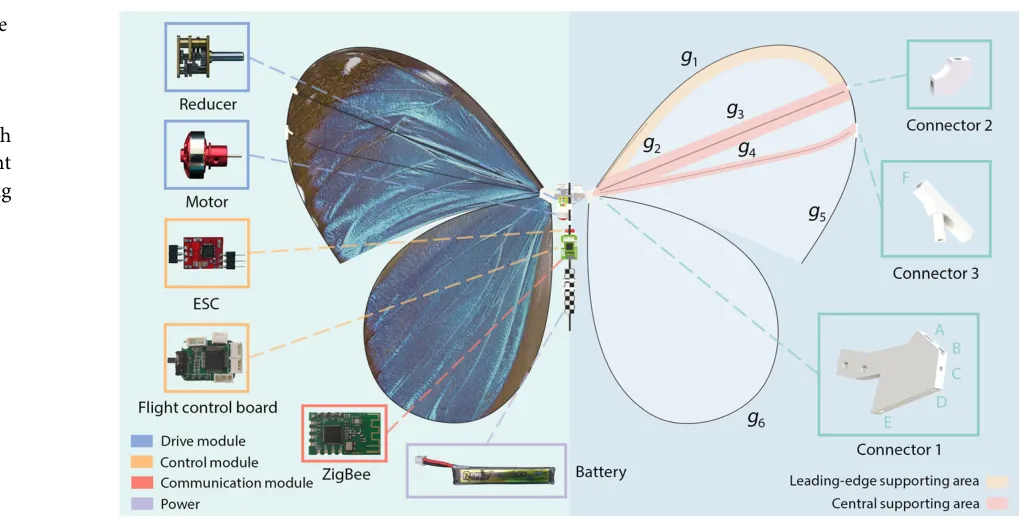
研究以翅膀幾何形狀可調的機器蝴蝶為實驗平台,配合運動捕捉系統與形態測量分析,把翅膀形態與飛行性能之間的關係系統地量化記錄。
在活體生物上,形態與性能的關係難以單獨分離驗證;機器平台可反覆改動設計並重複測試,令對應關係更容易被檢驗。
設計搜尋
團隊其後運用深度強化學習在形態設計空間中搜尋,辨識出針對空氣動力學性能而優化的翅膀設計,並將其應用於機器蝴蝶之上。
學習所得的設計令升力提高339%,推力提高46%,空氣動力學表現較原有設計明顯改善,驗證該搜尋方法的實效。
驗證與應用
物理飛行測試驗證了學習所得的形態,預測誤差保持在7%以下,顯示模擬與實體表現之間的一致性達到可用水平。
團隊指出,結合受控機器人實驗與機器學習,可為功能形態學產生可檢驗的假設,同時為仿生機器人的工程設計提供指引,研究成果刊於學術期刊《npj Robotics》。