IXThinker·2026-11-05 16:20
清華團隊借果蠅大腦接線圖提升具身智能適應力
果蠅大腦的神經接線圖近期被多個數字實驗借用,清華大學團隊則系統驗證其實際價值:把成年果蠅連接組固定為網絡核心後,智能體在跨障礙、轉向、變速及換身體時表現更穩,顯示進化形成的連接結構可作運動控制先驗。
連接組是甚麼
所謂連接組,記錄神經元之間的連接、信號傳遞方向及突觸數量。研究人員透過顯微成像與重建,把這些連接轉化為可在電腦運行的神經網絡,令其接收感覺輸入並參與身體控制。
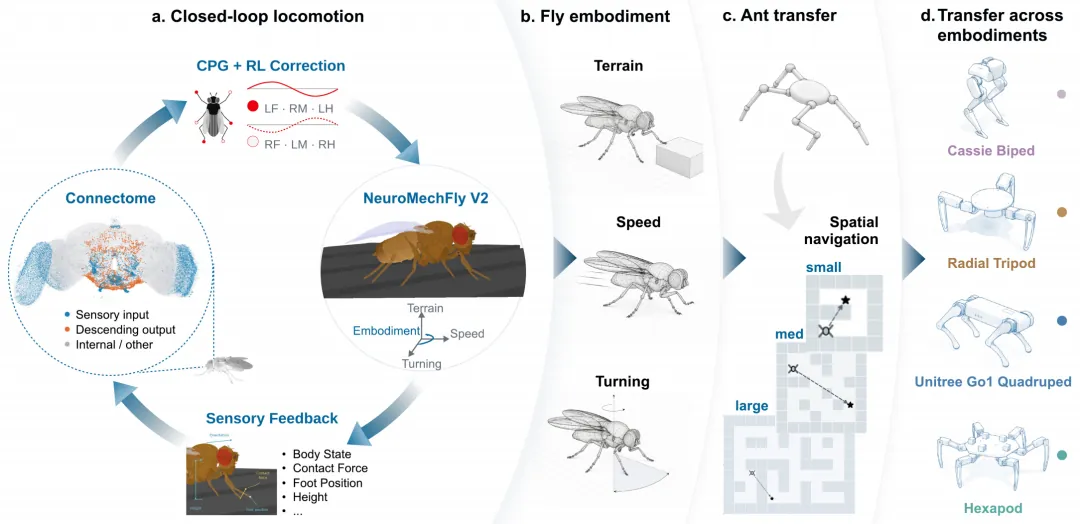
清華團隊採用成年果蠅 FlyWire 連接組,構建含 138,584 個神經元節點與 3,732,460 條有向連接的循環網絡核心,權重按連接關係、突觸計數及預測的神經遞質類型建立,訓練期間保持固定,另配可學習的感覺與運動接口形成閉環。
三個維度測適應
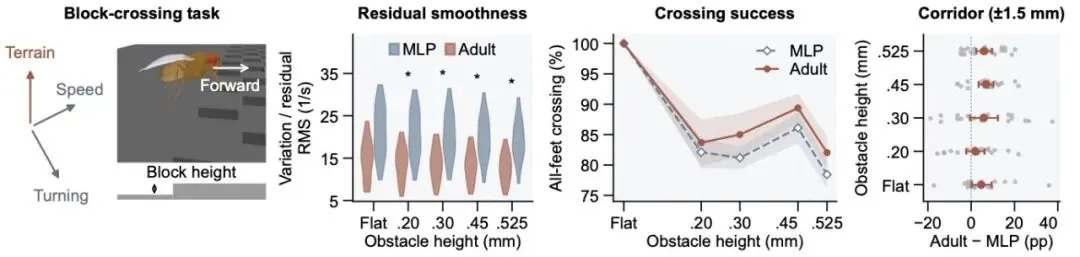
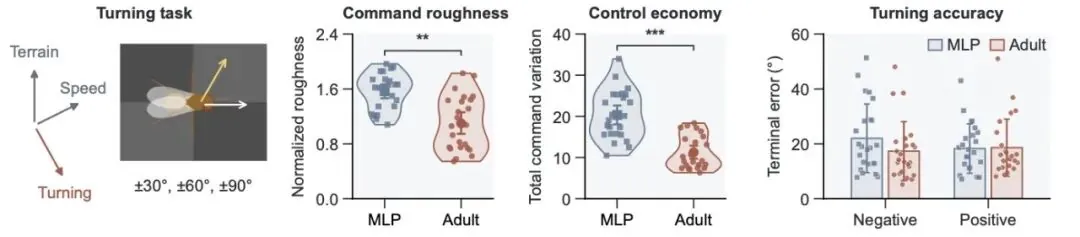
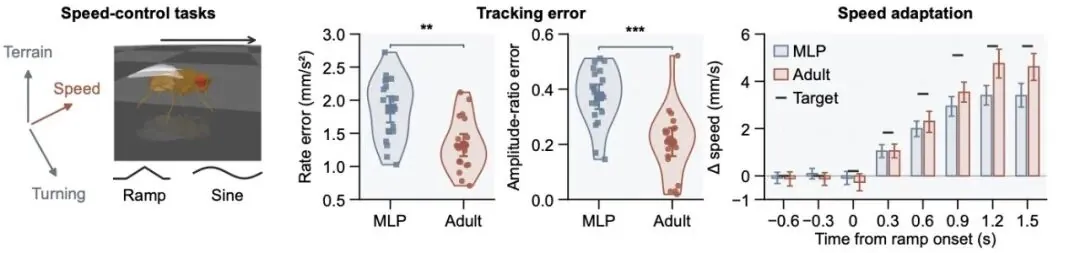
實驗中果蠅調節 42 個腿部關節,沿三個空間維度設測試:垂直方向跨越多個高度的障礙,橫向分別轉向 30 度、60 度及 90 度,縱向跟隨分段加減速與正弦式變速指令。
結果顯示,平地勻速直行時,連接組控制器與同參數量的多層感知機表現接近;一旦需求改變,差距立即拉開。連接組控制器跨越障礙成功率更高,轉向指令粗糙度降低 29.9%,指令總變差減少 44.6%,速度跟蹤誤差亦更小。
換身體進迷宮
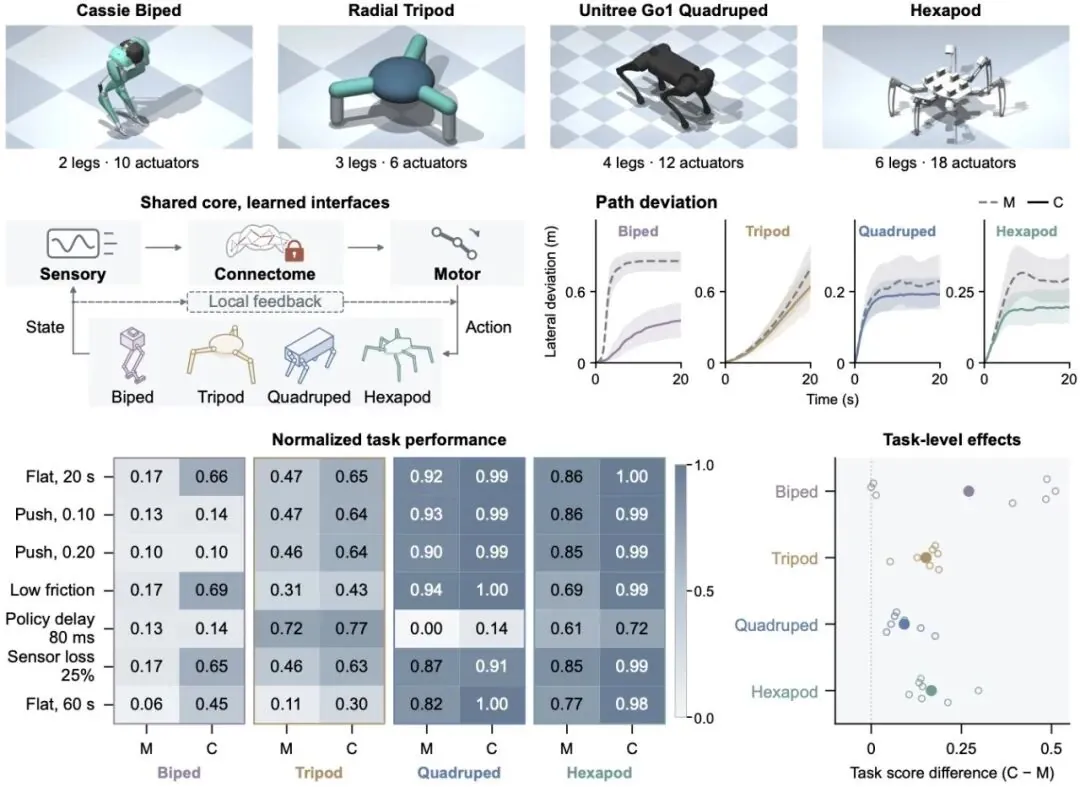
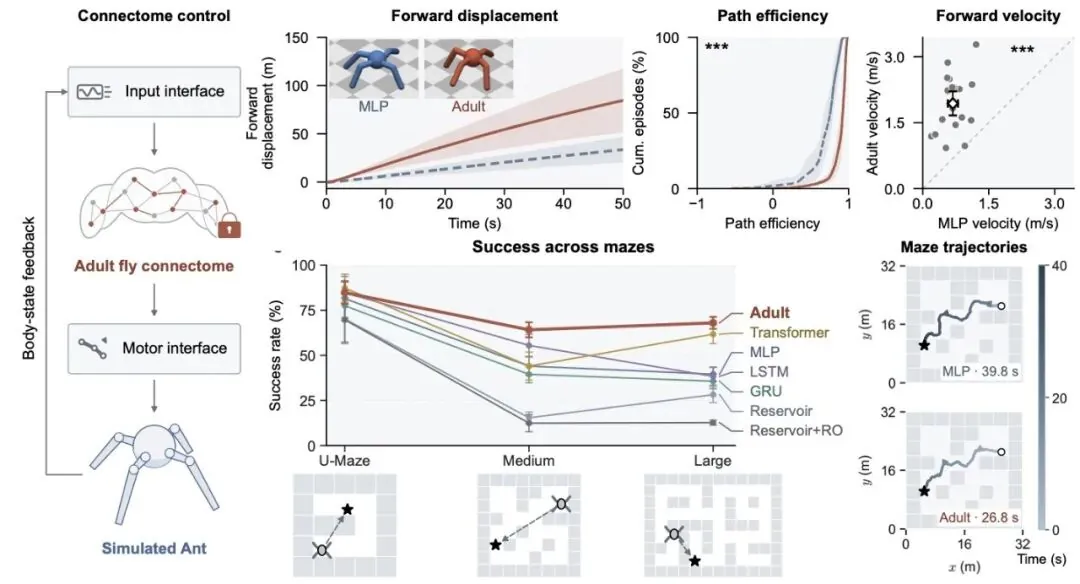
研究人員把同一套連接組接入雙足、三足、四足及六足仿真身體,僅重訓感覺與運動接口,並測試側向推力、低摩擦、80 毫秒動作延遲、部分觀測丟失及 60 秒長時運行等擾動。四種形態均見明顯收益,雙足機械人優勢最大,六足絕對性能最佳。
迷宮實驗中,連接組控制器與多層感知機、Transformer、LSTM、GRU 等七類方法對比,在兩種規模迷宮均錄得最高平均成功率。中型迷宮成功率由 44.1% 升至 64.2%,需轉彎六至七次的路線由 20.4% 升至 50.6%,物理失敗比例由 15.1% 降至 9.2%。
平地行走任務中,連接組控制器平均前進速度達每秒 1.94 米,遠高於對照組每秒 0.68 米,路徑亦更直接,顯示固定核心在基礎任務同樣可靠,未因結構固定而犧牲基本表現。
通路機制現端倪
為解釋優勢來源,團隊追蹤網絡內部:機械感覺及上行神經元在學習與閉環互動中自然成為影響控制輸出的重要群體,並經下行通路調節動作,說明生物連接結構中與具身控制相關的功能,在人工任務中被自發利用。
通路干預實驗支持這一解讀:切斷上行至下行神經元的連接,平均航向誤差增加 3.52 度,約為對照干預的三倍;三類任務的連接組控制器亦呈現更低的局部策略敏感性,小幅擾動引起的輸出變化更小。
先驗可復用
團隊指出,自然進化優化出的神經連接結構,可能具備可遷移的運動控制魯棒性,能為不同形態具身智能體提供復用能力。這項工作亦延續其在學習記憶機制上的系列研究,逐步把生物學習原理轉化為人工智能應對動態經驗的方法。
未來把生物結構先驗與持續學習機制結合,有望讓智能體在更複雜環境中積累經驗、調整行為,拓展類腦智能的應用邊界。研究由清華大學心理與認知科學系、生物醫學工程學院等院系團隊完成。