IXThinker·2026-11-05 23:20
十篇具身智能論文:統一大腦到機群進化
近期一批具身智能與機器人論文集中公開,涵蓋阿里巴巴達摩院、OpenAI等機構共十項研究,主題橫跨統一具身大腦、跨具身世界模型、靈巧雙手操作與機群集體經驗學習,反映機器人從「理解」邁向「行動」與持續進化的研究動向。
統一具身大腦
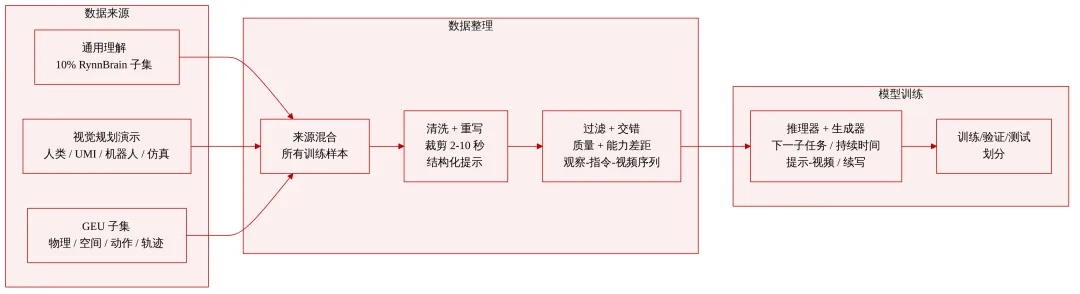
阿里巴巴達摩院等機構提出RynnUnify,一個16B參數的統一具身模型,把空間推理、物理預測與定位能力連接起來,整體得分較Cosmos 3 Nano提升9.75分,並在20個複合任務上達51.5%成功率。
另有研究系統評估GPT-6-Astra在機器人操作與導航中的具身能力,於12個基準上取得先前未見的成績,但結論是該模型大體跨過具身能力門檻,尚未跨過實用具身智能門檻。
機群集體進化
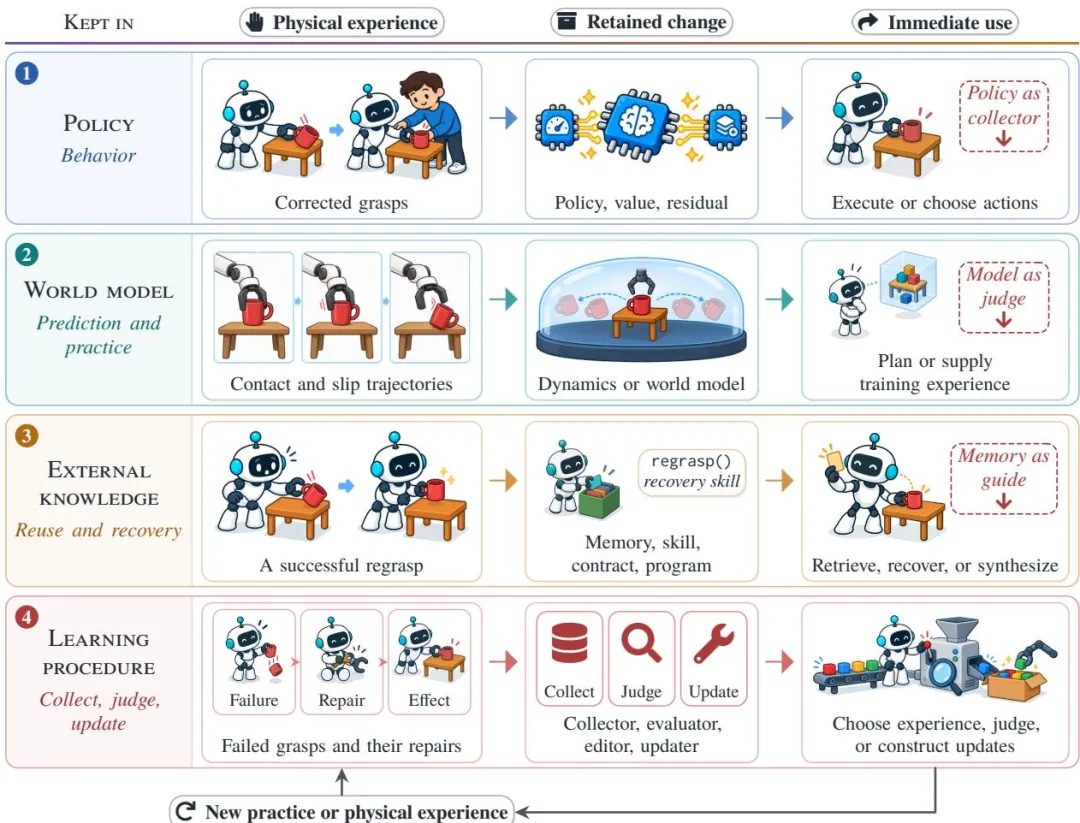
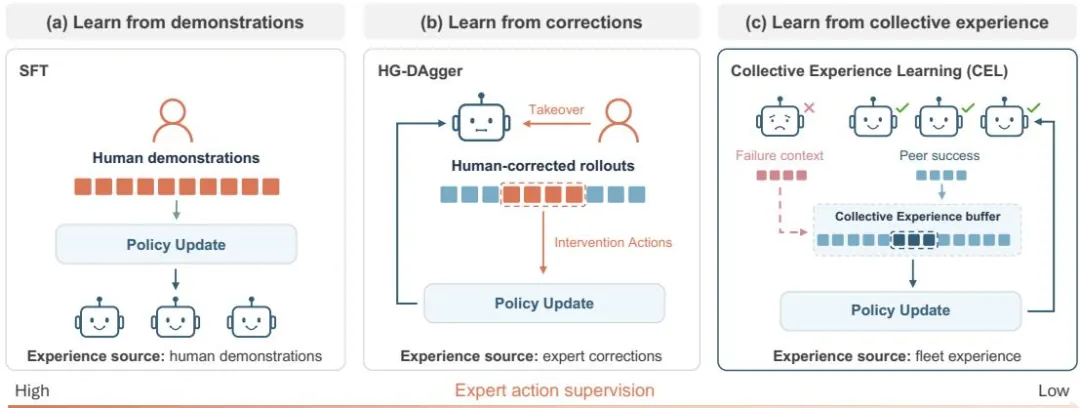
集體經驗學習(CEL)範式讓已部署機器人共享執行經驗,更新共享策略後回灌整個機群;藉助失敗引導的經驗檢索微調,操作員只需提供二元結果標籤與環境重置,無需額外收集專家演示。在5個真實操作任務上成功率達93.3%至99.2%。
另一項研究把多台機器人共同學習應用於多階段手機包裝任務,96台機器人的成功率由79.2%提升至98.3%,顯示機群層面的經驗累積可以帶來可觀的持續改進。
靈巧操作與數據
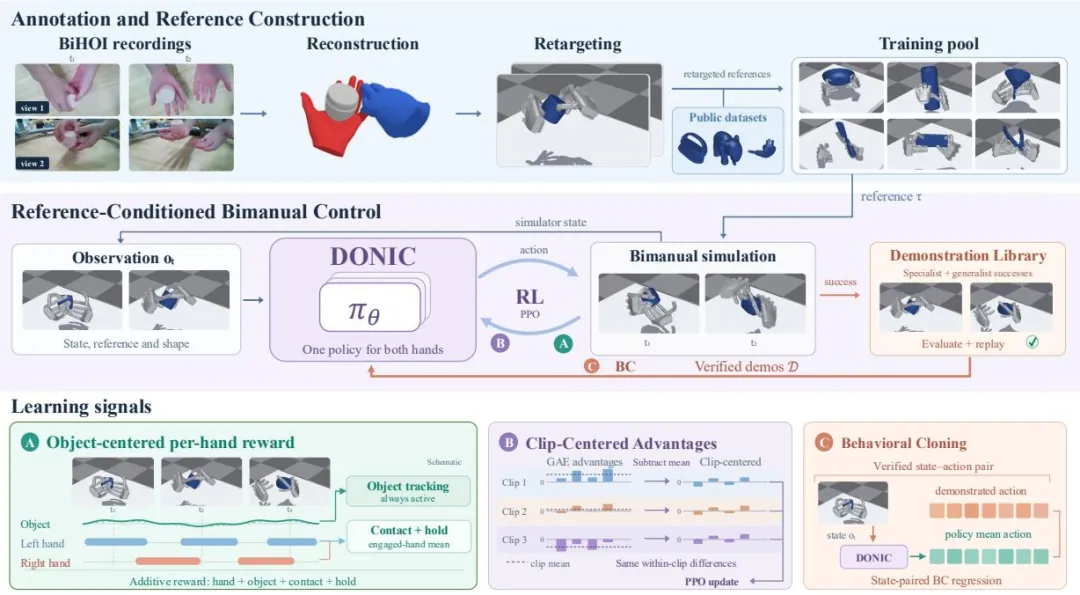
DONIC是首個跨操作類別與人體運動來源聯合訓練的通用雙手跟蹤器,配套發布含1,575段序列、覆蓋229個物體的BiHOI數據集。單一檢查點在訓練物體未見軌跡上成功率86.79%,留出物體上為57.32%。
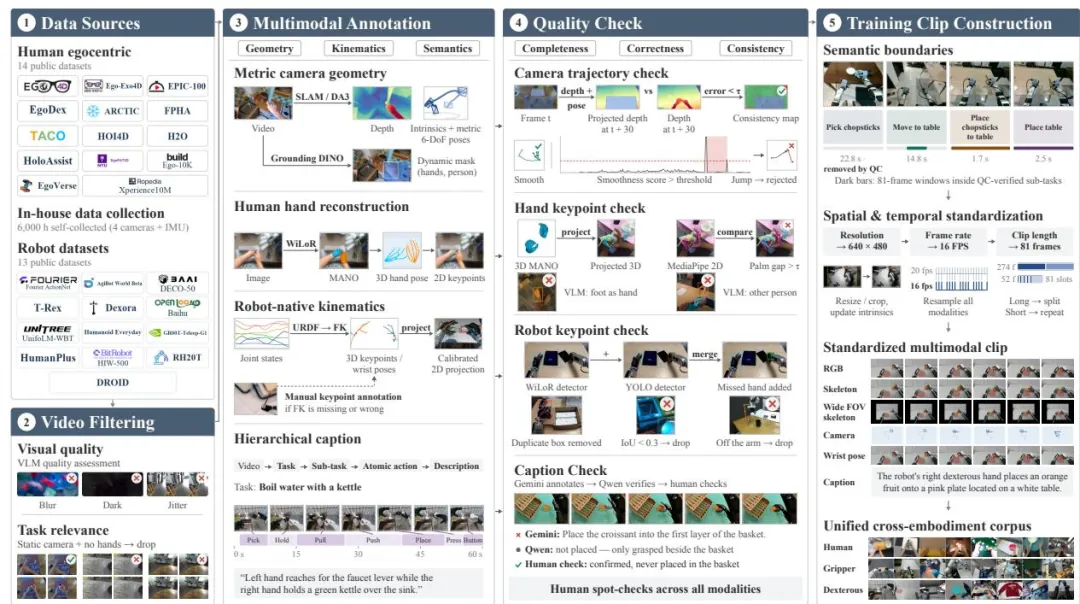
數據基礎方面,RopediaW0構建了10k小時第一人稱人類數據與3k小時機器人數據組成的Xp-Data,統一多模態標註,在五個跨具身基準上均取得最優表現;EgoXperience則產出50小時帶秒級任務描述的EgoX-Data-6M數據集。
世界模型與自主
Holi-World提出連接體驗採集、世界表示與獨立評估的整合生態,約100個自採場景產出約80K問答對,用於訓練HoliWorld-VL-4B,實驗顯示相關數據能顯著提升模型的時空推理能力。
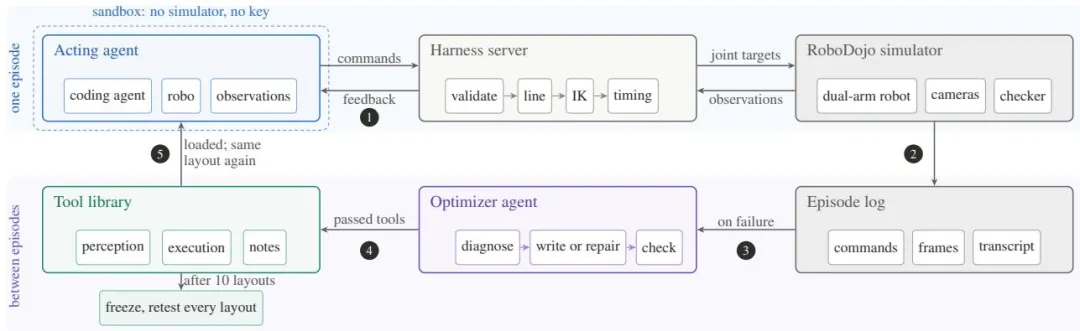
HexaShell則以輕量框架探究編碼智能體控制機器人的能力邊界,在42個任務的官方評測中取得46.9%成功率,位列排行榜首位,同時顯示精密接觸類任務仍是當前瓶頸。
自主進化與遊戲
有研究把遞歸自我改進(RSI)正式引入機器人學習領域,梳理從提升能力到提升改進過程的路徑,並指出現有研究尚無法隔離出「遞歸」本身帶來的增益,據此提出評估原則。
分層VLA智能體HiSTEVE則面向開放世界遊戲,在Minecraft類環境中實現長時程自主,於原子任務基準取得85.0%得分,並能像人類玩家般從零完成鍛造鐵鎬等長時程任務。