
 IXThinker·2026-11-06 13:40
人形機器人轉向實用任務 跑跳表演路線受質疑
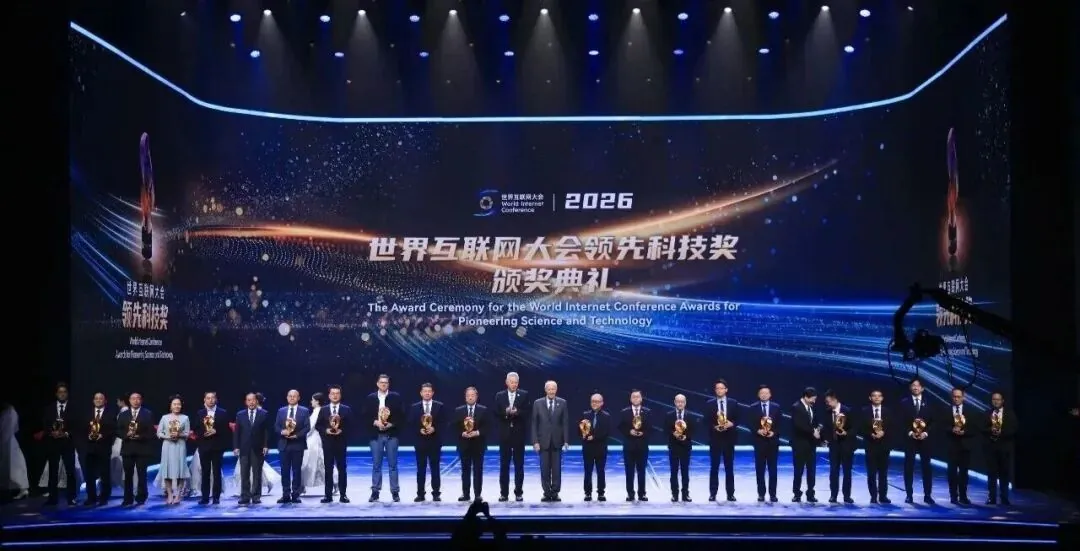
人形機器人的展示方式今年出現變化,業界焦點由跑跳翻騰的動作表演,逐步移向能否完成真實工位的生產任務。小米機器人團隊在烏鎮世界互聯網大會獲獎之際,公開了工廠產線與員工公寓兩組實測結果,展示實用導向的技術路線。
工廠實測:連站八小時
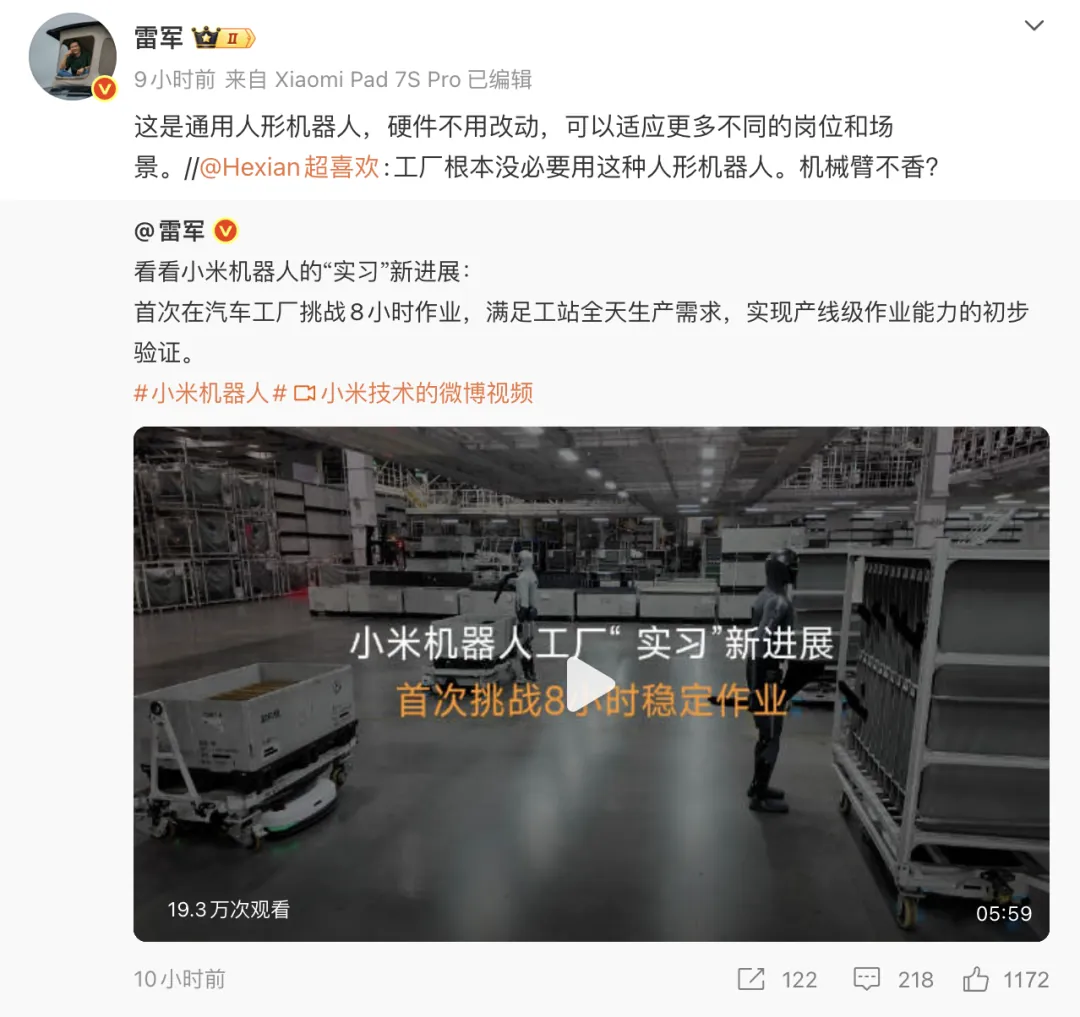
在小米汽車工廠的總裝車間,兩台全尺寸人形機器人以雙機並行方式,連續八小時完成整班次的中控台軟蓋板排序與配料任務。物料由AGV小車自動運送,機器人從料箱抓取細長軟質蓋板,插進料架窄槽,期間除充電外未見停頓,是項目進廠以來首次完成八小時作業。
流水線作業不時出現突發狀況。中控台側蓋板屬細長軟質塑料件,抓取時容易變形打滑,插入窄槽稍有公差便會卡住。實測中機器人一旦察覺抓取落空或插放卡滯,機械臂會自行微調手腕角度,把卡住的蓋板撤出後重新對準插好;物料掉落時,旁邊的輪式小機器人會上前協助收拾,全程無需安全員介入。
產線節拍逐步磨出
團隊以七個月時間在車間內逐步調整。今年三月進廠時,機器人在自攻螺母工位只能跟上七十六秒的產線節拍、連續作業三小時,雙側安裝成功率為九成;至七月該工位成功率升至九成八,與人工合格率僅差一個百分點,同時新增中控台側蓋板排序及料箱折疊回收等更複雜工位。
公寓任務:五十多項家務
另一組測試在小米青年公寓進行。今年七月發布的具身基座大模型Xiaomi-Robotics-1控制機器人,在三十二分鐘的一鏡到底畫面中,於影音室、娛樂室及圖書室三個房間之間連續穿梭,完成掃地、收垃圾、擺正抱枕、歸置紙巾盒與水杯等五十多項任務。
為使機器人能連貫完成整串家務,團隊在預訓練模型上搭建了一套Agent系統,把觀察、執行與檢查串聯:機器人進門後先掃描全屋,判斷哪個區域最需處理;完工後會停於房間中央複檢全屋,確認收拾妥當才離場。房間內物品沒有固定卡槽,光線與擺放每日變化,難度高於固定節拍的產線工位。
技術路線:全棧自研
小米機器人團隊自啟動起便以真實場景為目標,核心技術環節逐一自行研發。今年二月開源基座模型Xiaomi-Robotics-0;七月發布三百八十億參數的統一生成模型Xiaomi-Robotics-U0。
同時發布的VLA模型Xiaomi-Robotics-1,在RoboCasa365與RoboDojo兩個榜單上均居首位,顯示其通用任務能力。
硬件方面,團隊十月公開一款二十一度仿生靈巧手,指節彎曲與出力均按總裝車間一線工人的真實裝配動作反推設計;訓練數據從車間十六個典型工段共二千五百七十九項標準作業程序中抽取一千八百二十七項,完成採集與分析驗證。
自家場景的數據優勢
與在客戶工廠測試的外部機器人公司相比,小米擁有自家車間與公寓兩塊試驗場,同類企業難以取得車企的生產數據中台。實測影片顯示,料車到達與離開均由系統自動調度,機器人與工廠底層生產系統直接連通,交互數據可即時回流研發,形成本體、數據、模型與場景的閉環。
應用空間方面,小米平台已連接超過十一億台AIoT設備,具身模型若與之打通,機器人可調動全屋智能家電與傳感器協作;製造端除汽車總裝外,還有手機智能工廠與家電工廠。在流水線上打磨出的作業能力,未來可協助產業鏈上下游工廠推進自動化轉型。